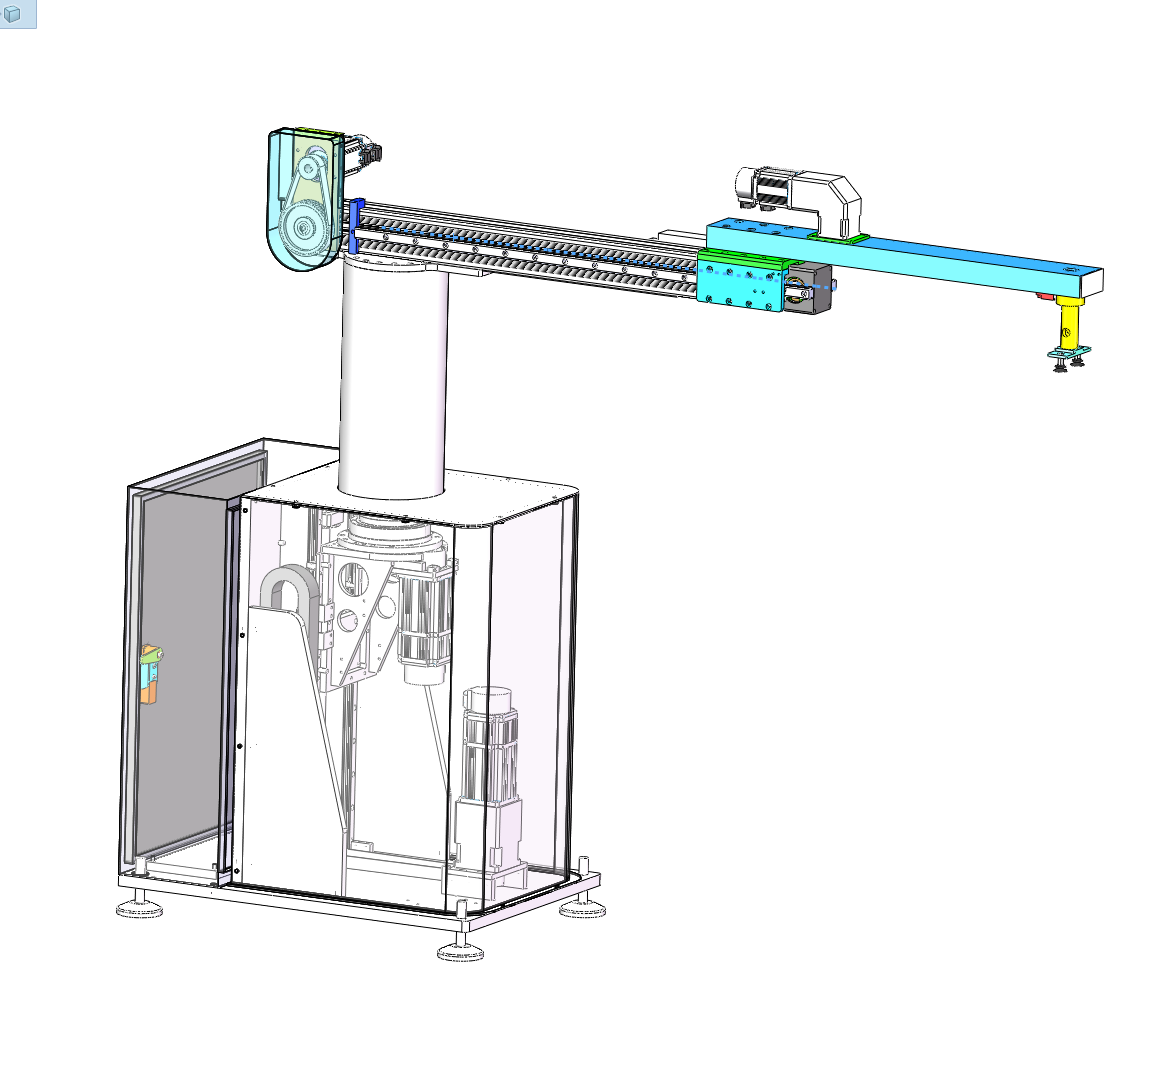
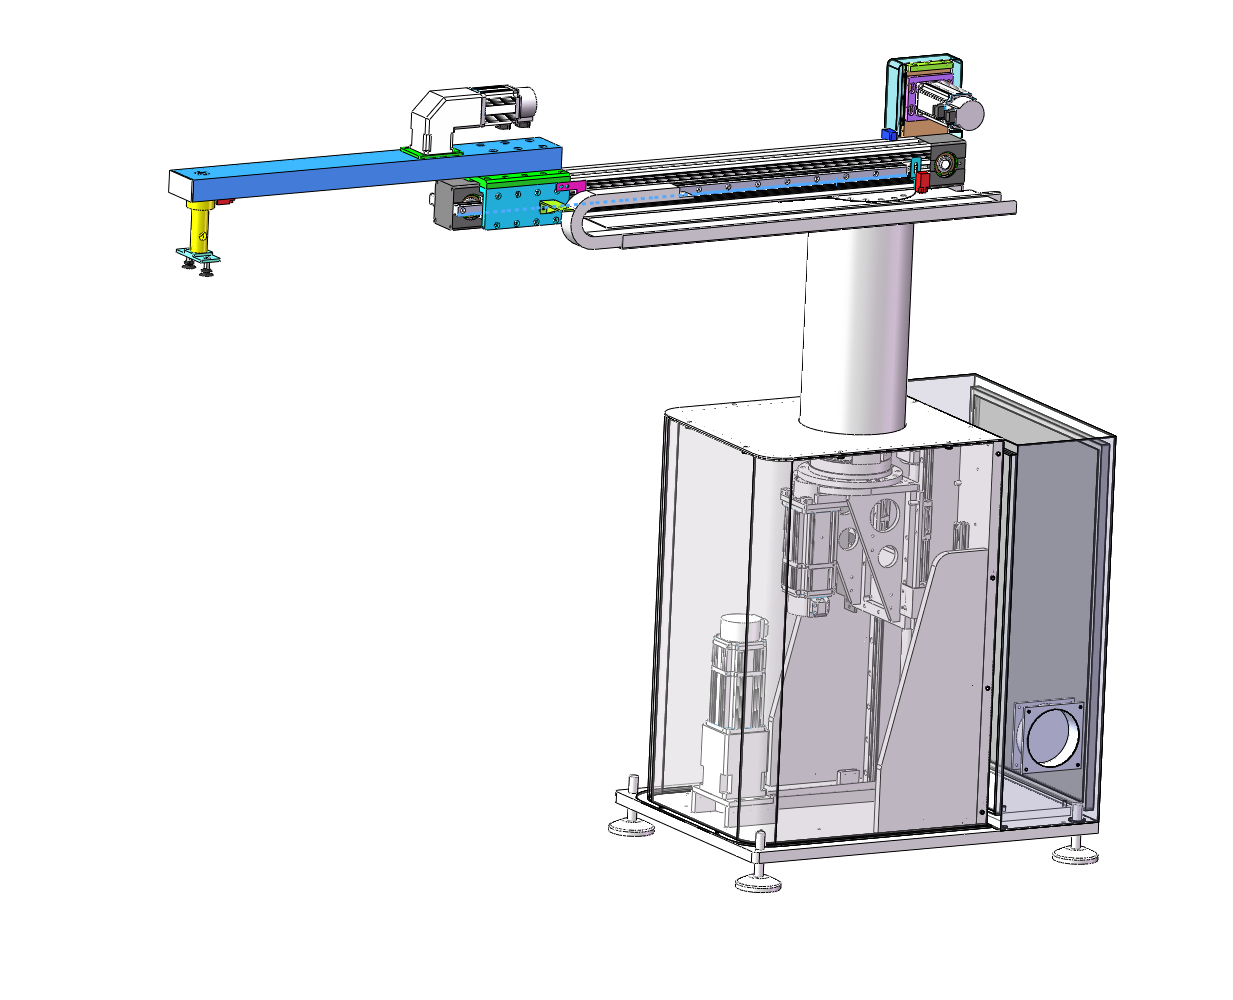
(拍下秒发)半导体晶圆搬运四自由度机器人(三维SW+CAD+说明书)
摘要:
展开>>
收起<<
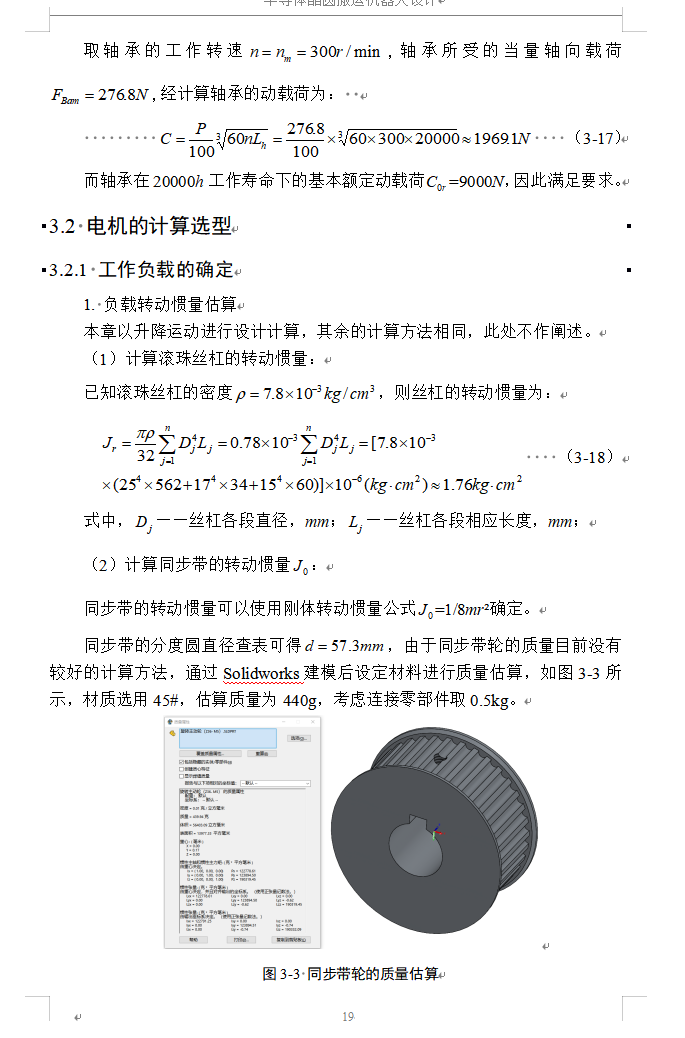
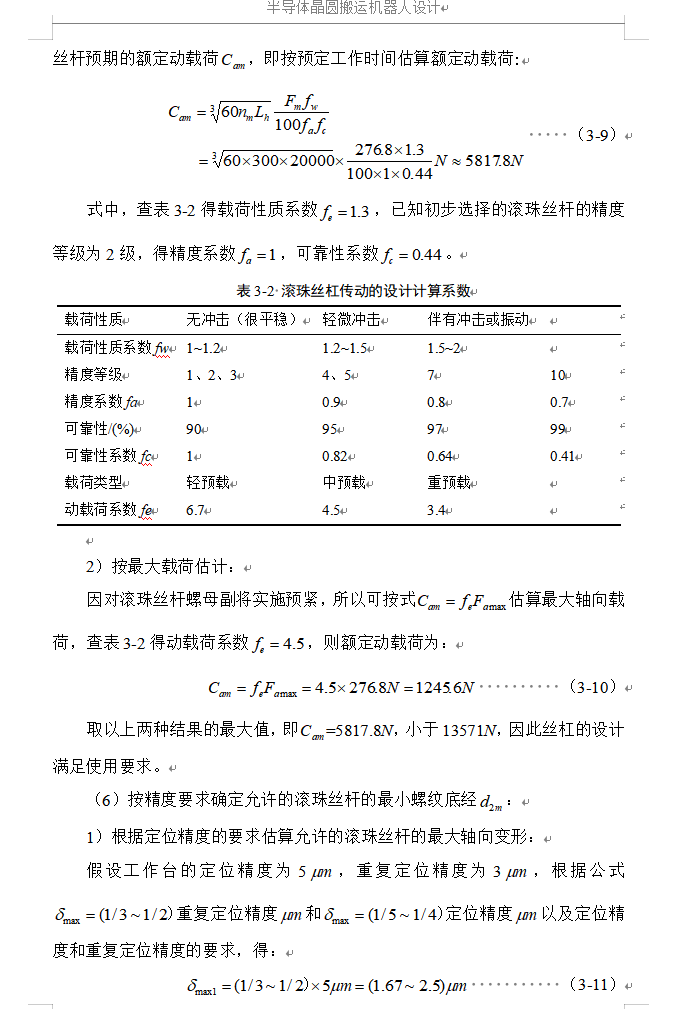
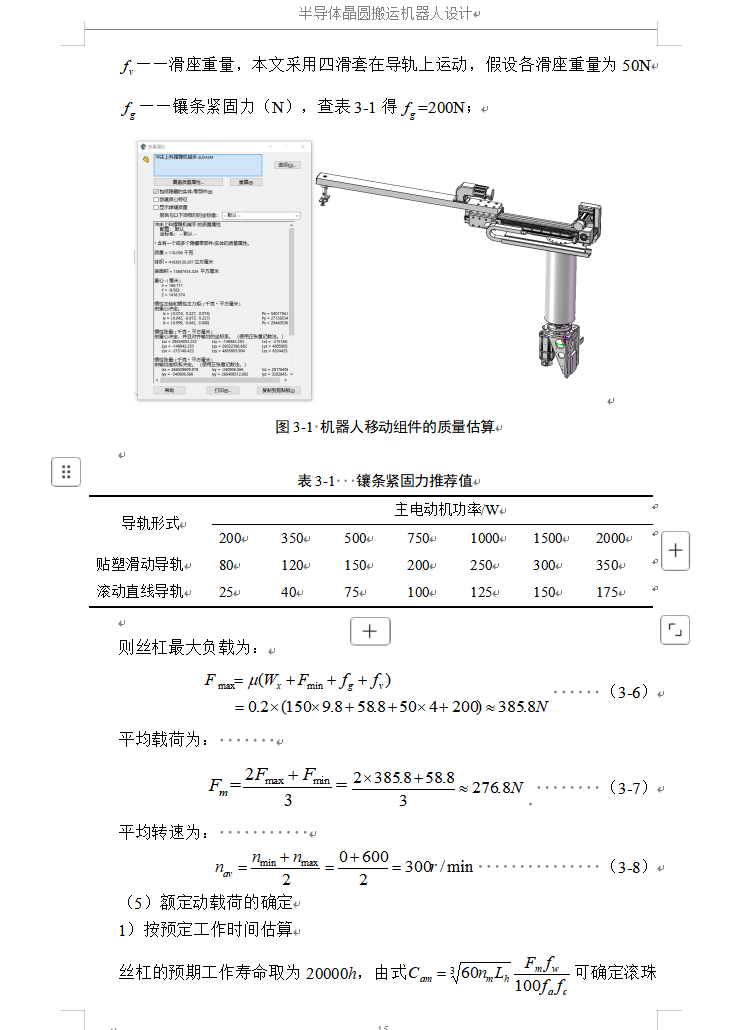
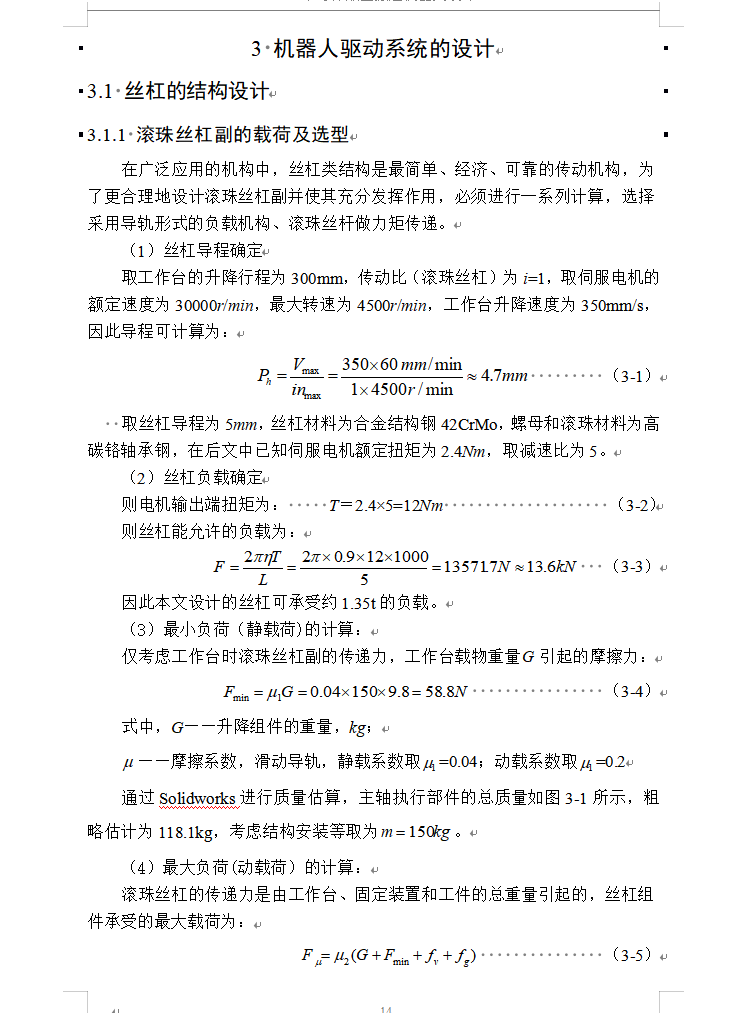
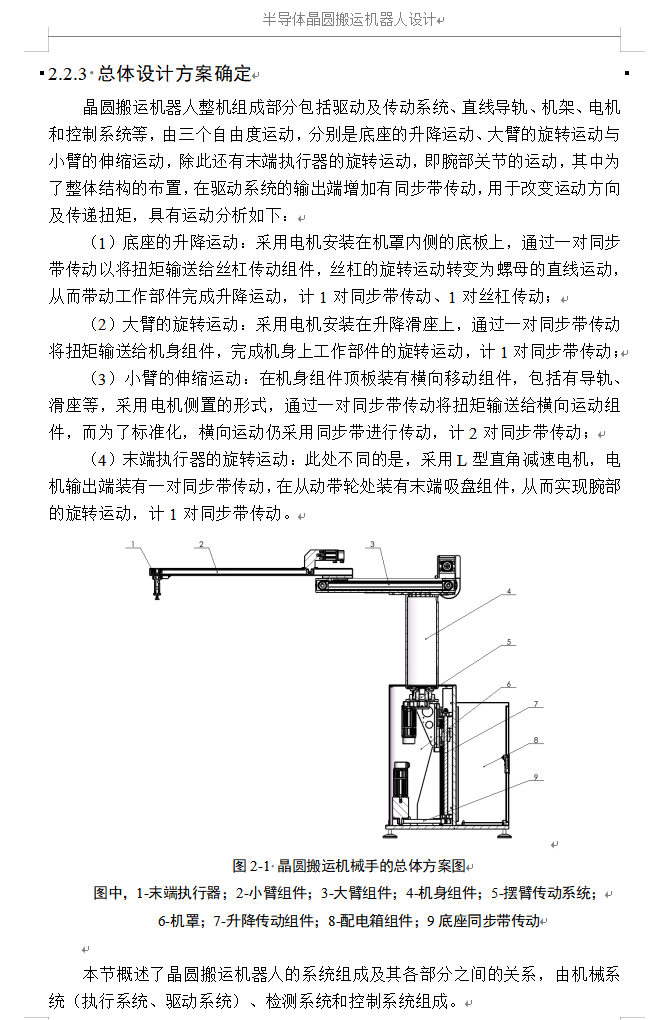
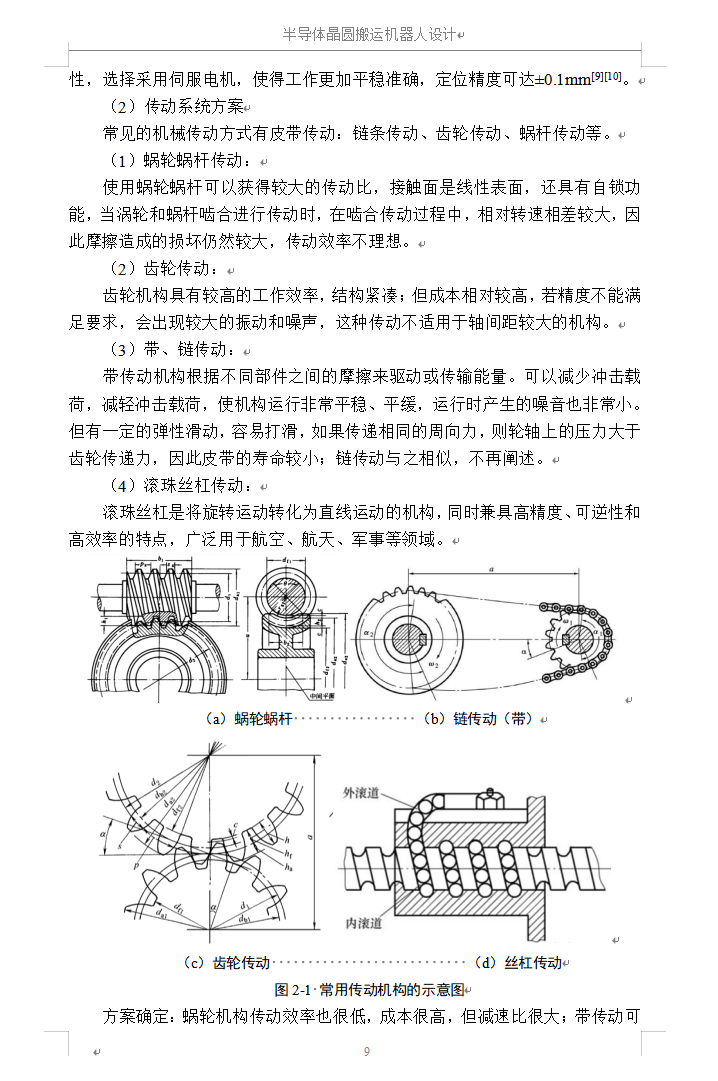
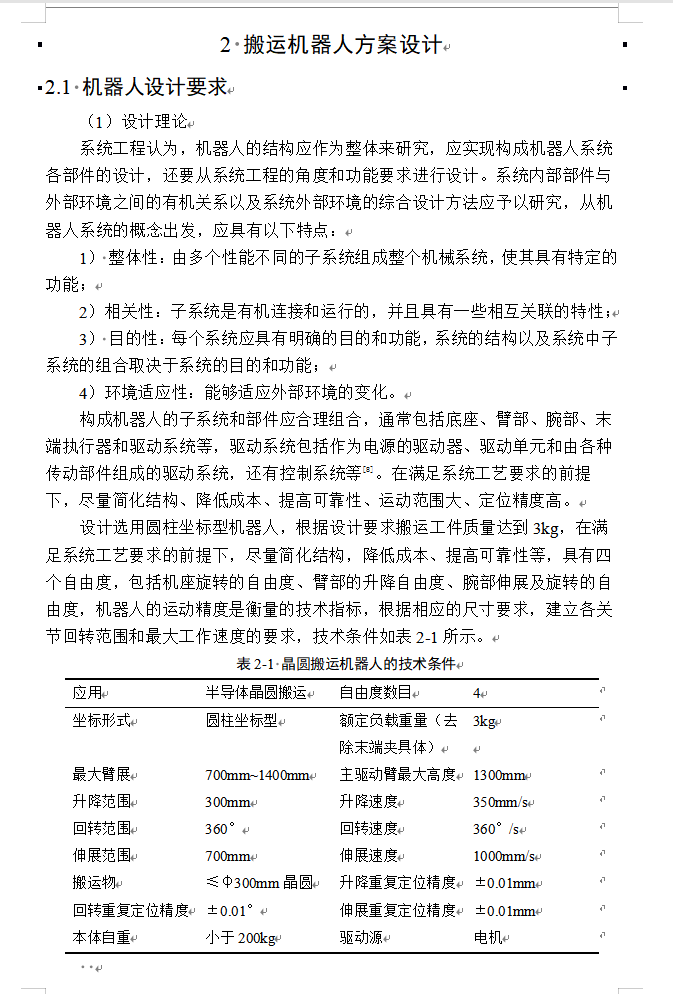
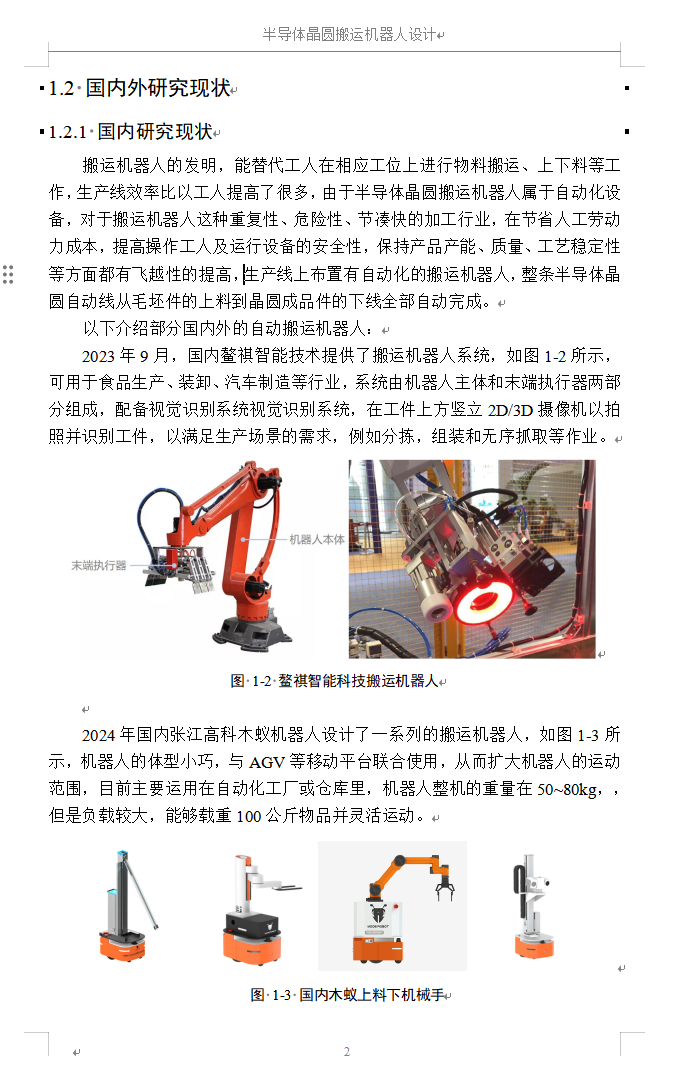
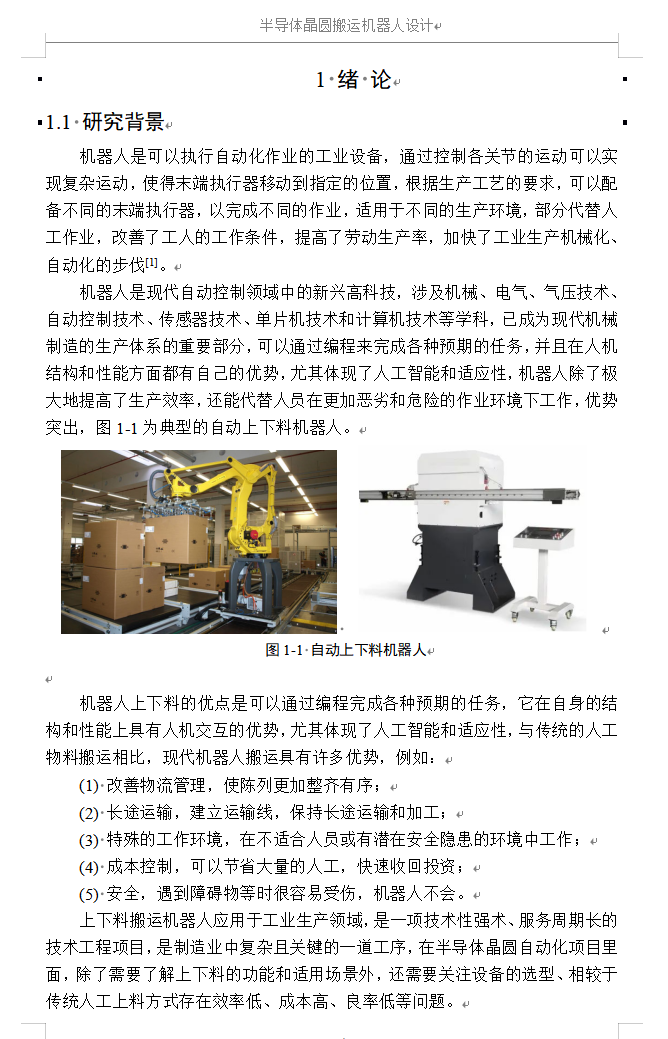
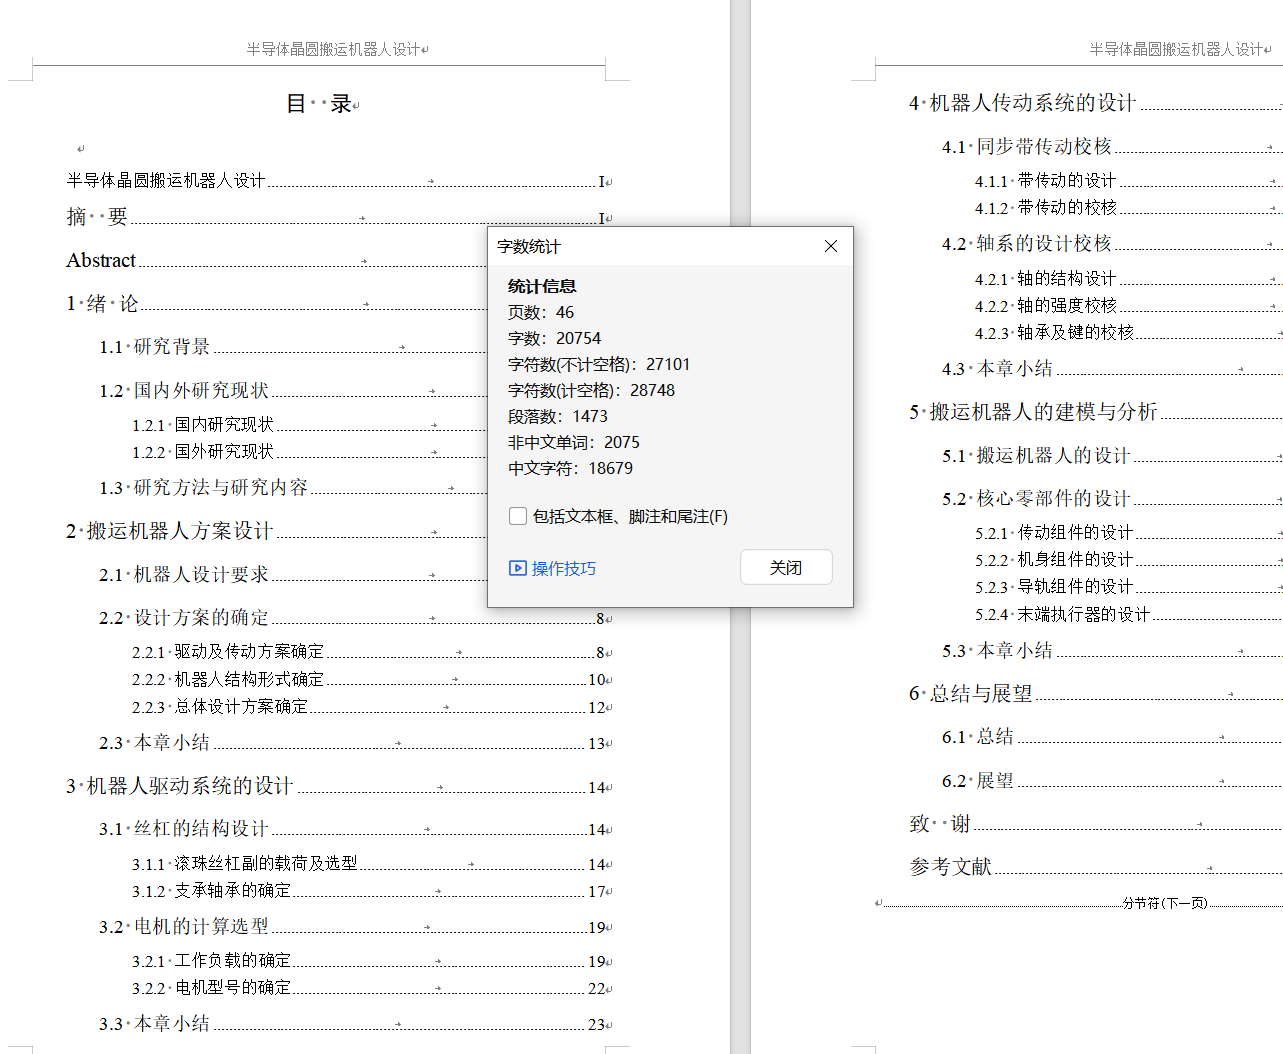
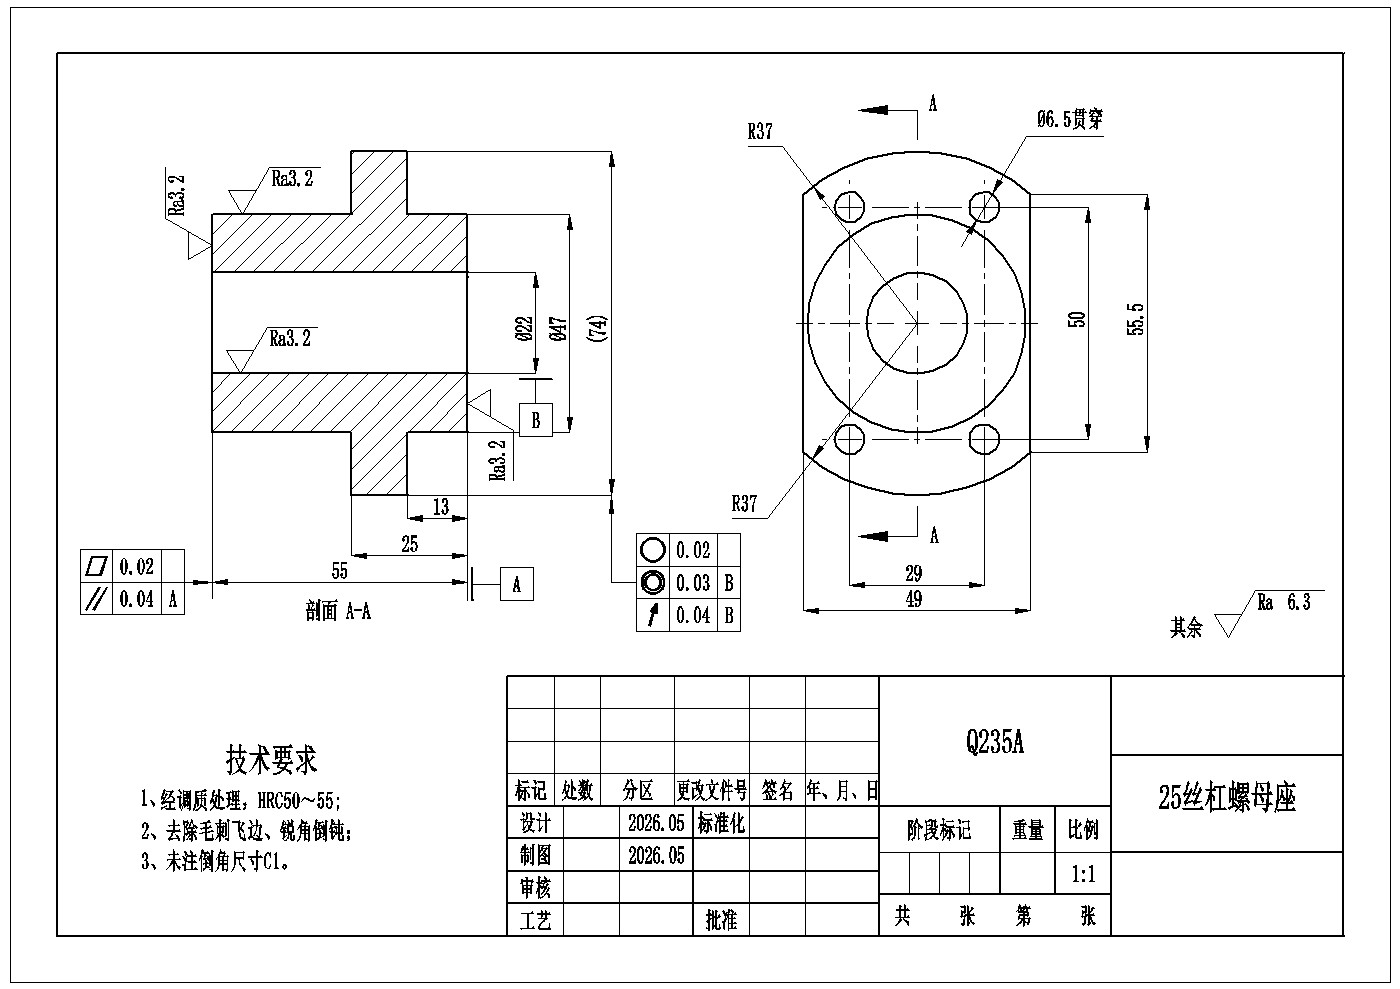
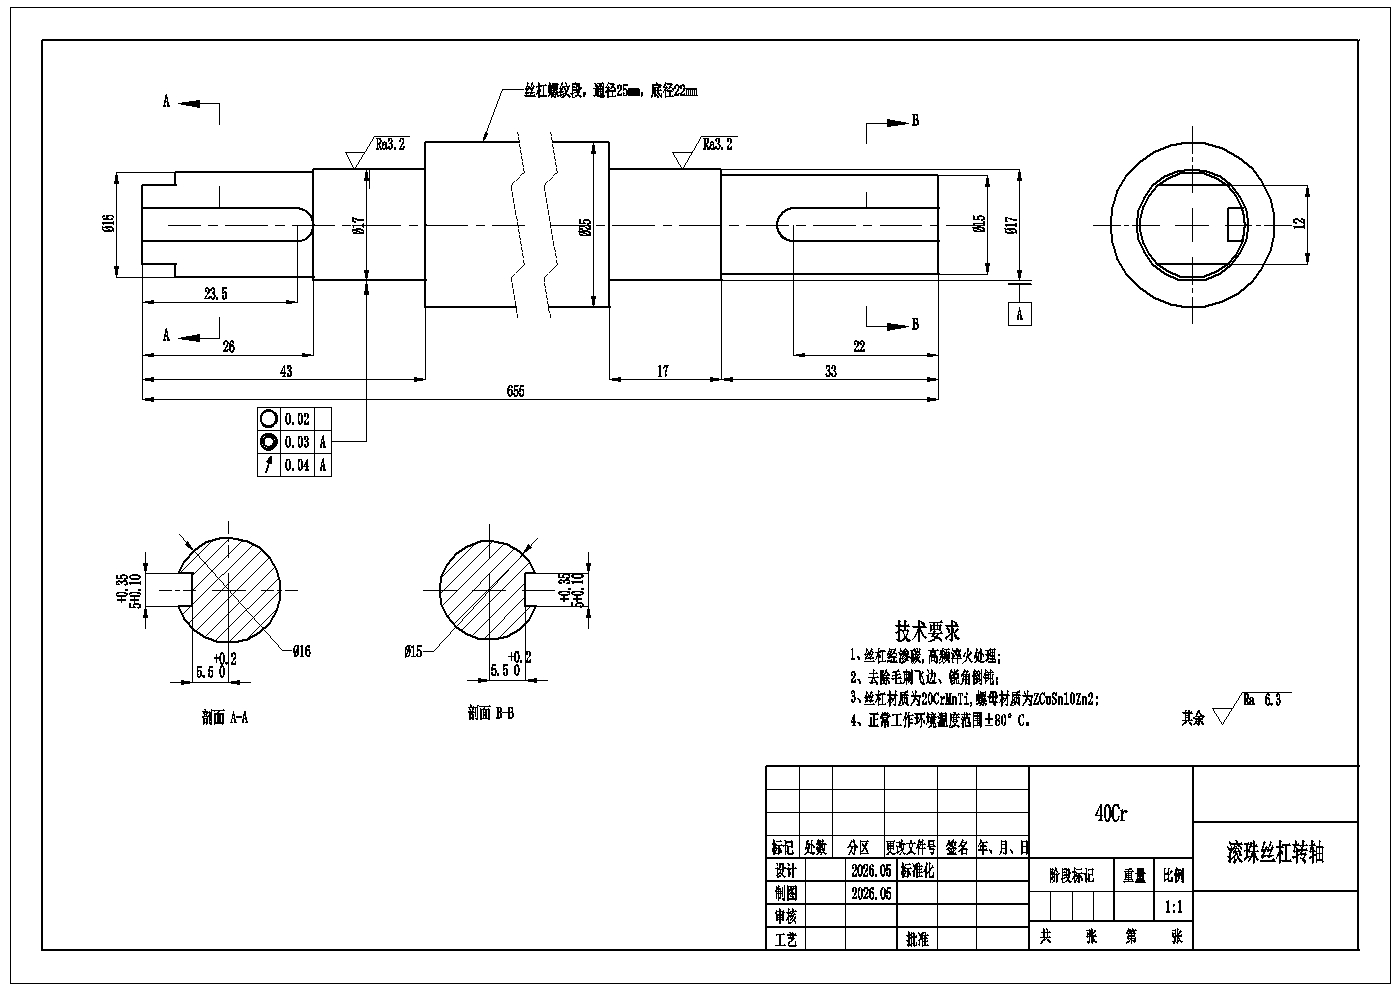
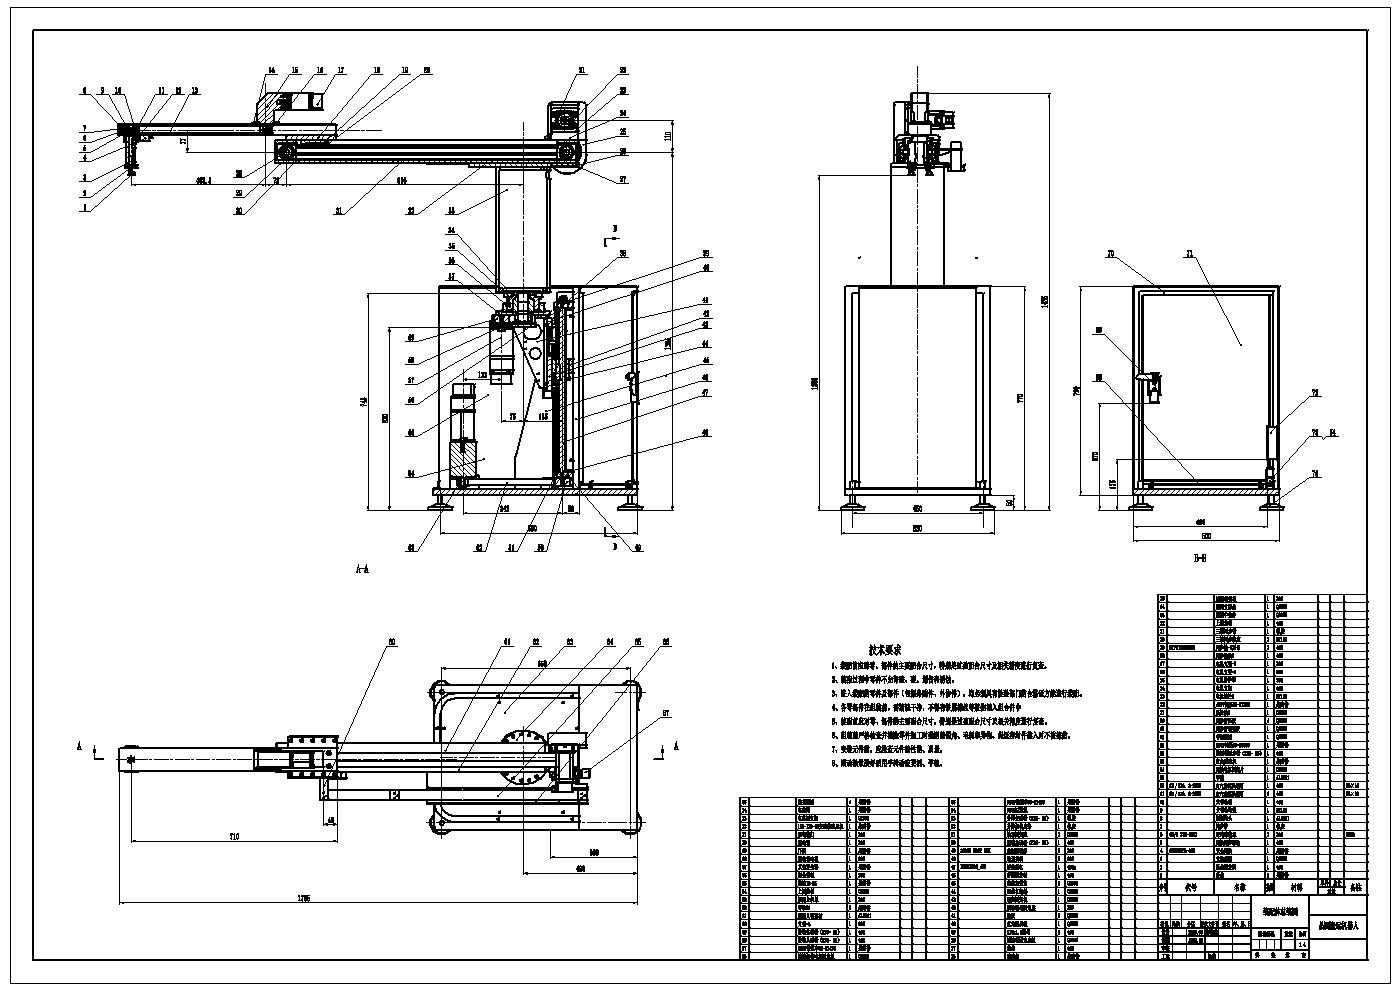
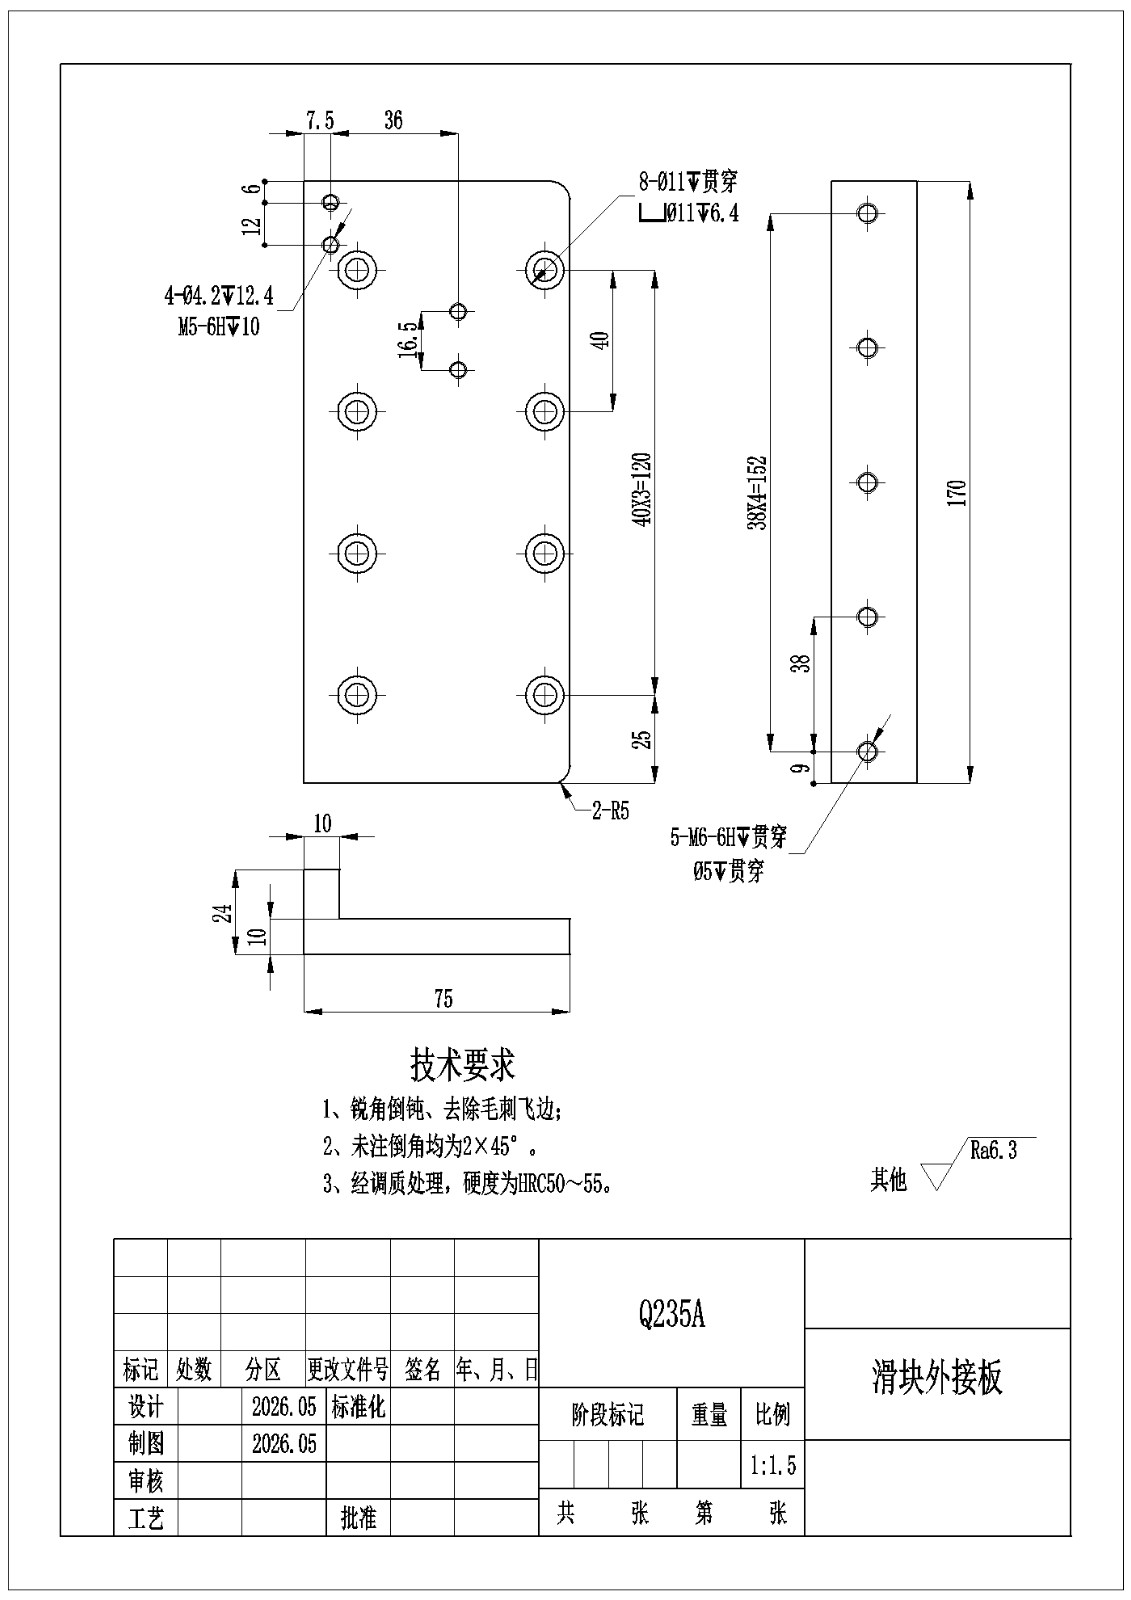
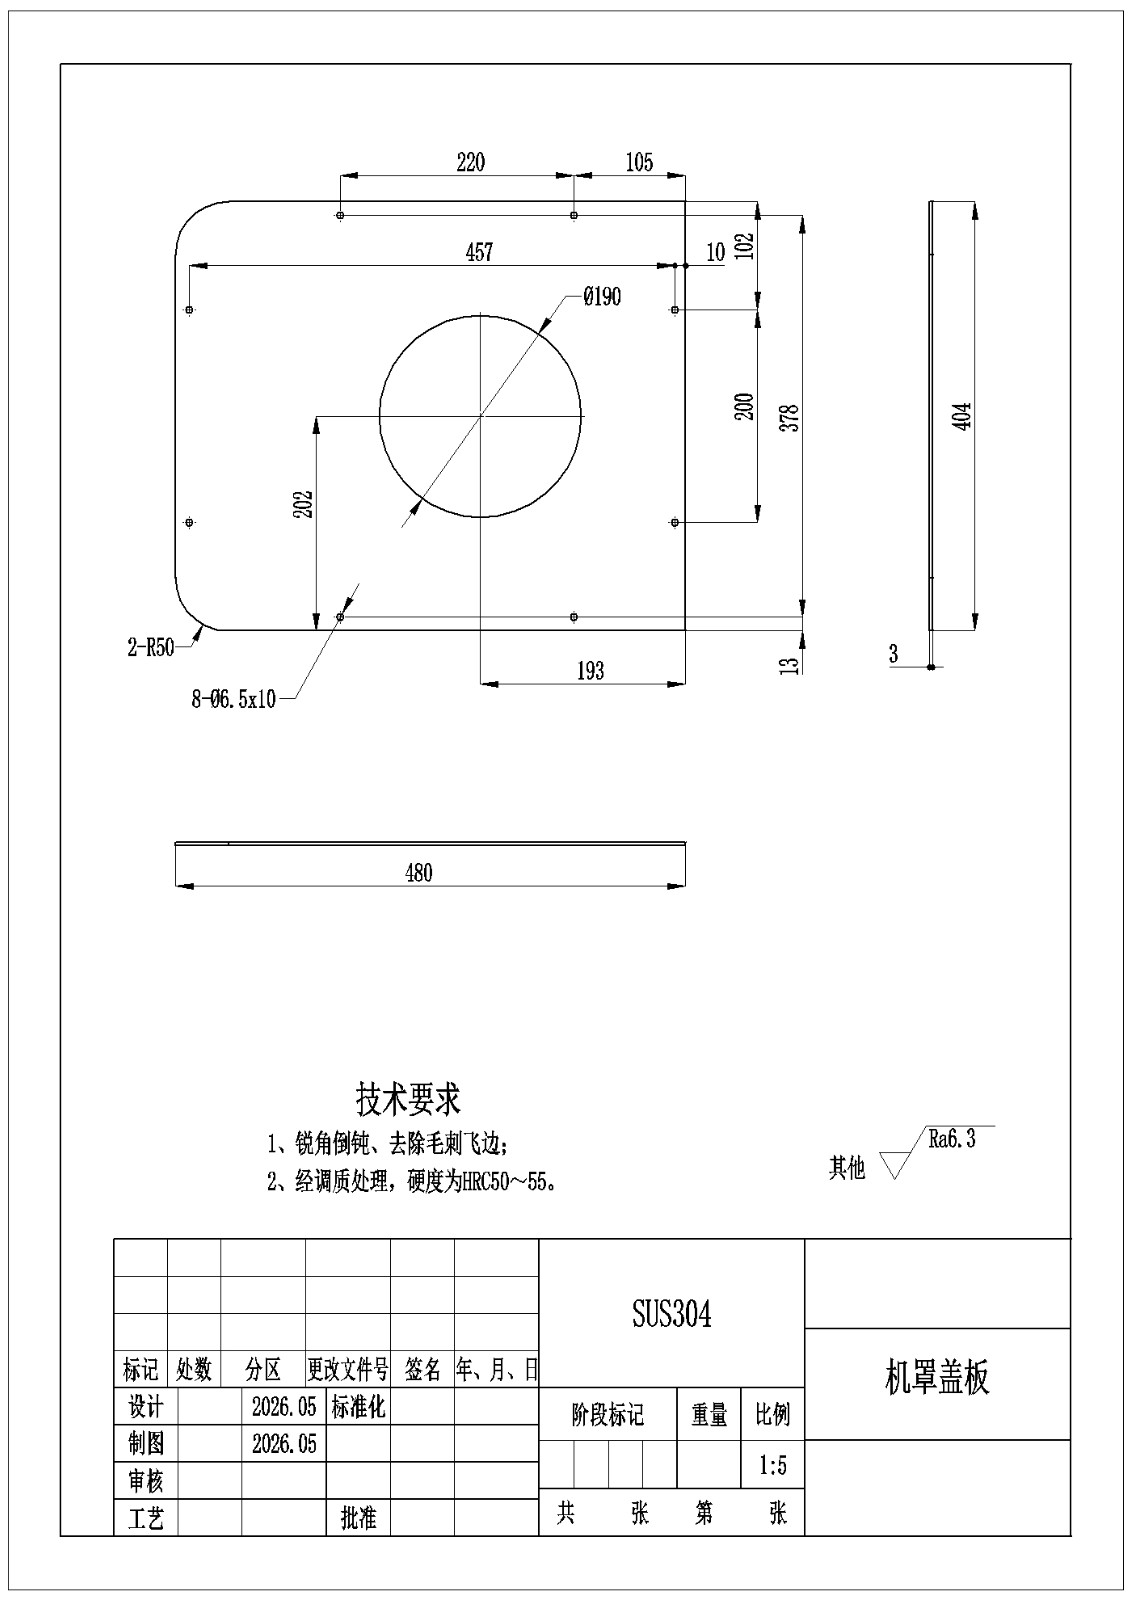
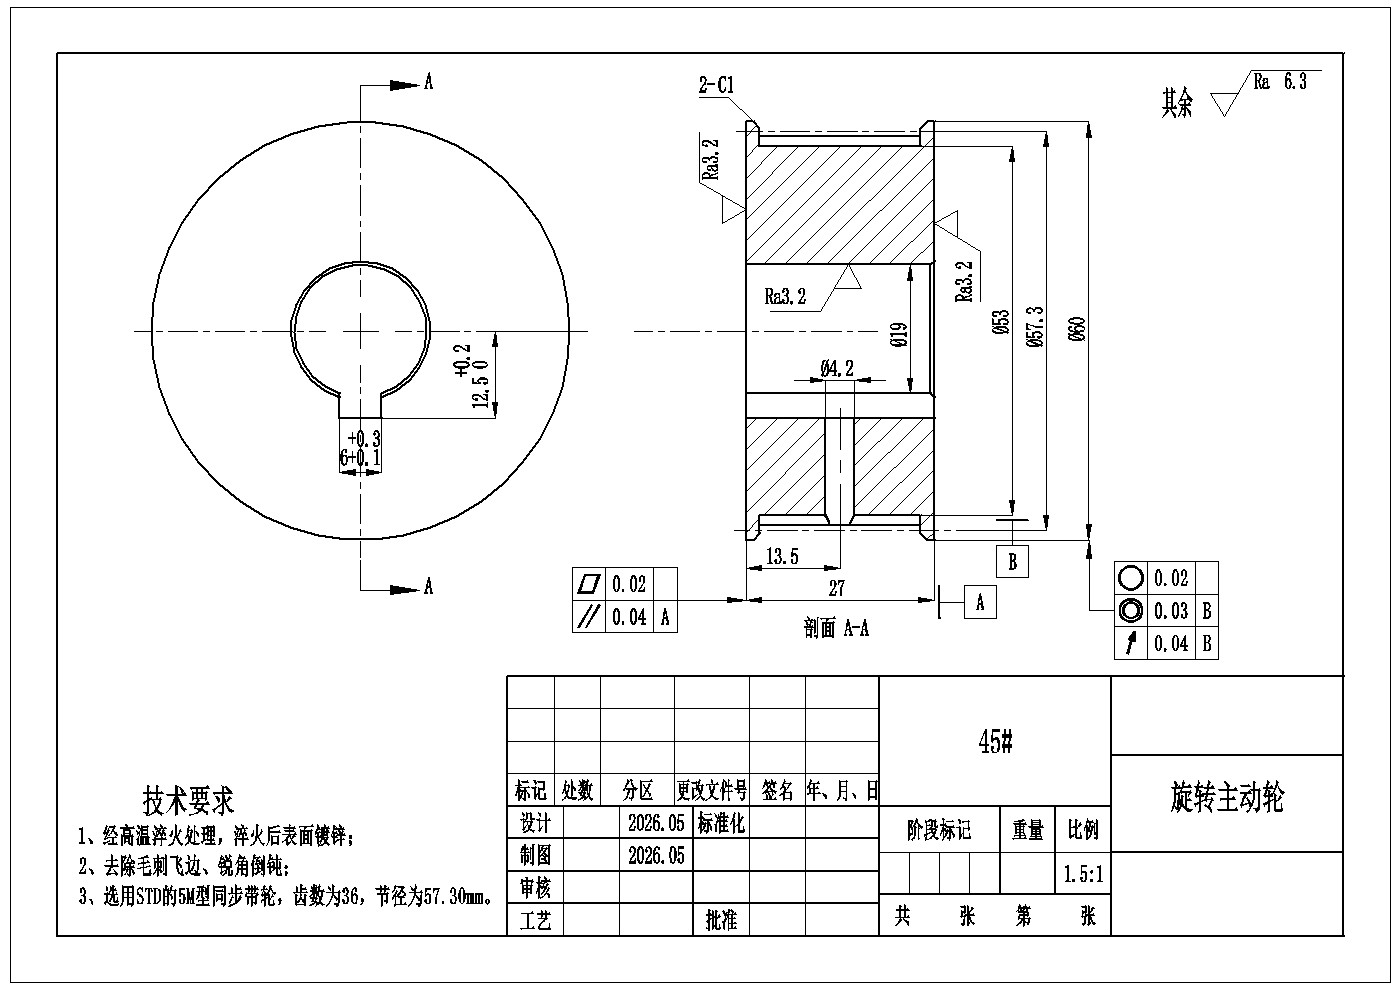
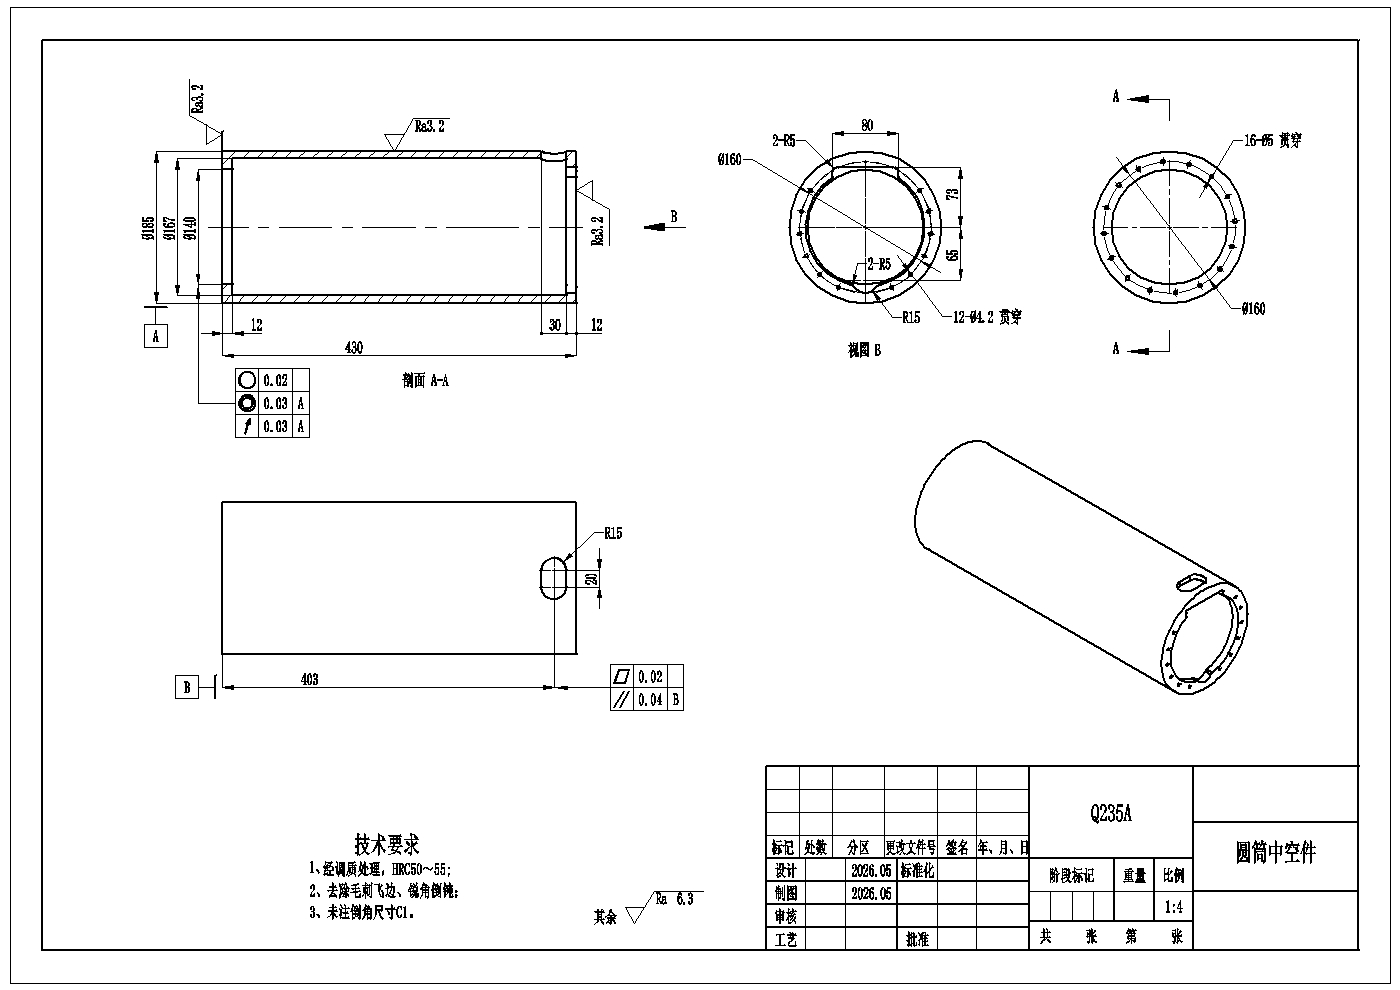
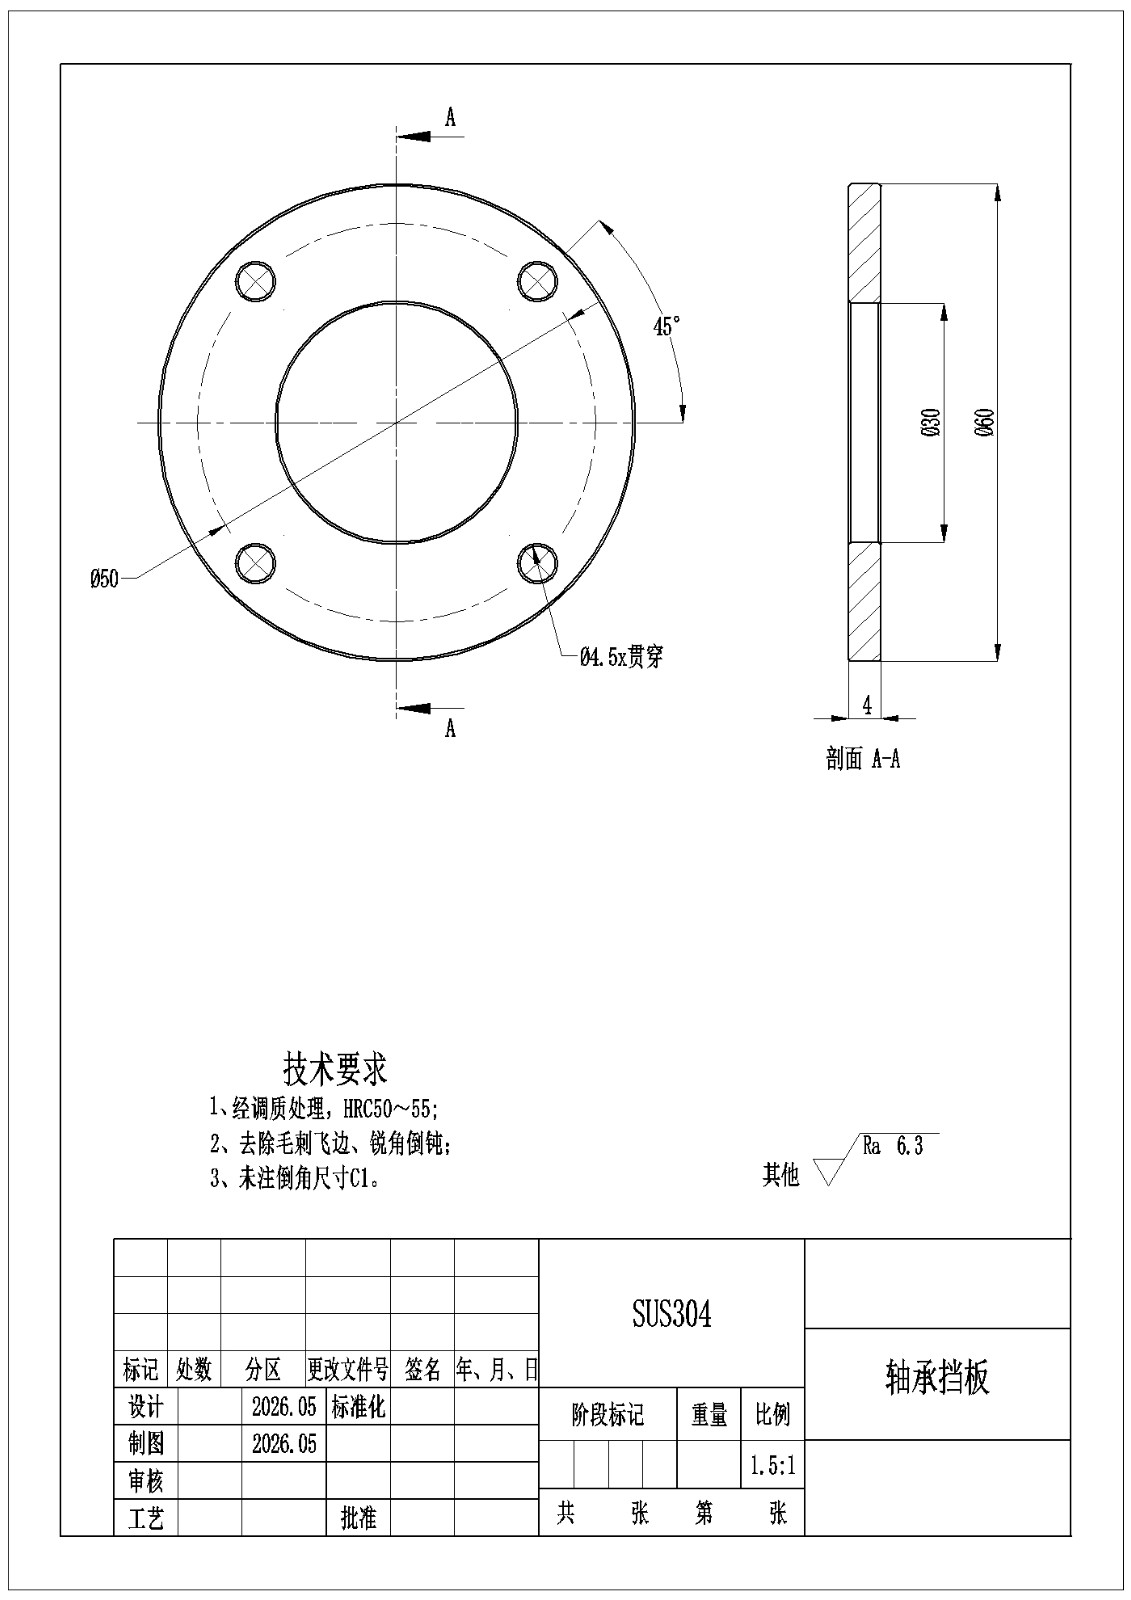
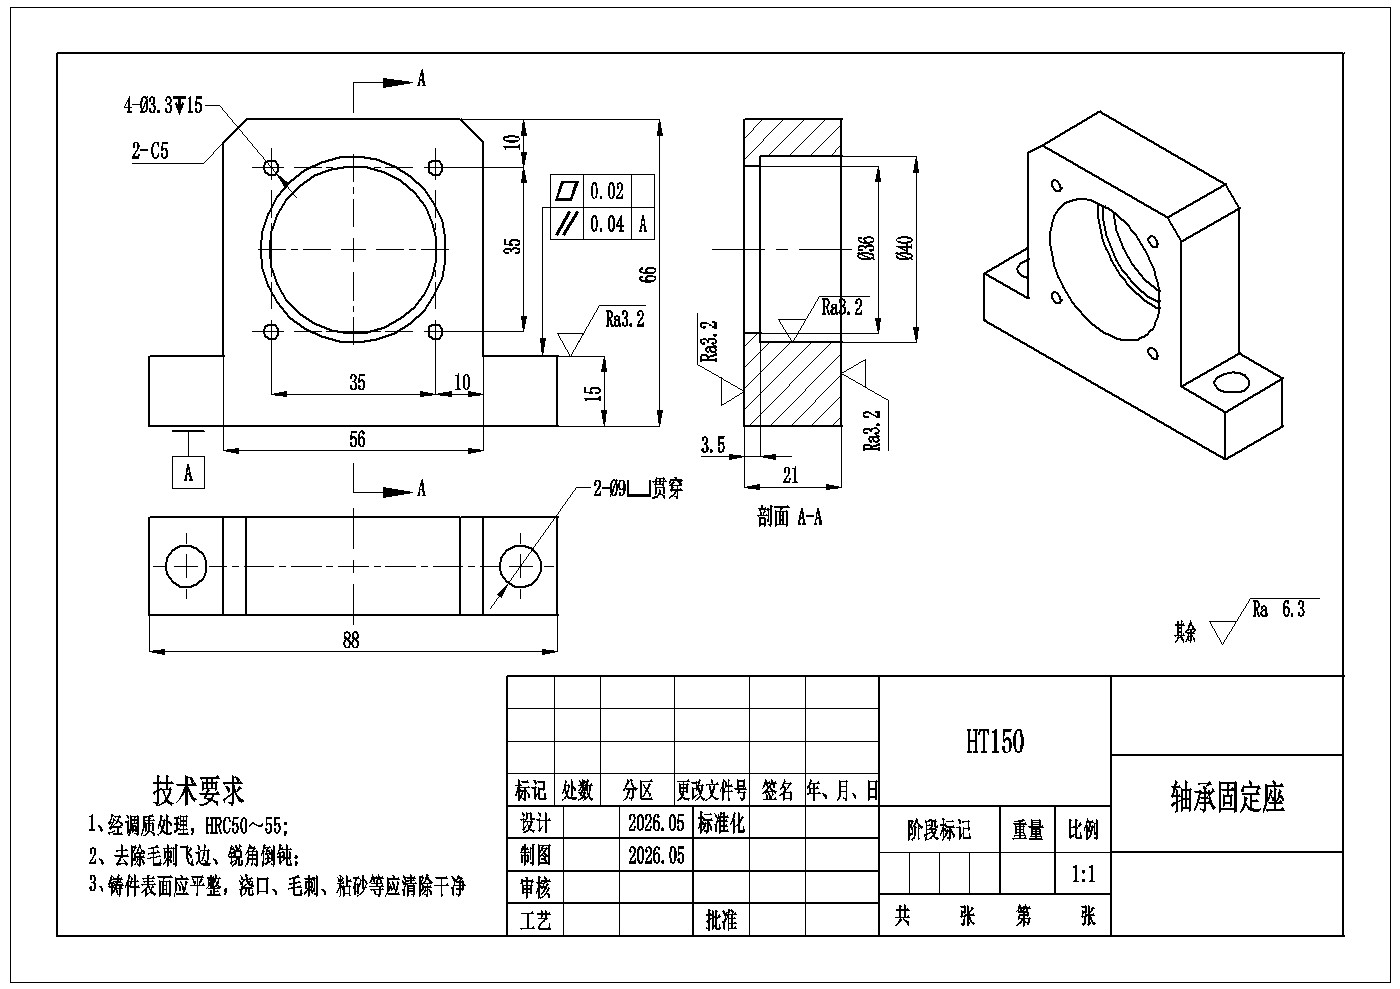
半导体晶圆在不同加工工位之间如何实现稳定、精准的自动搬运?本期分享《半导体晶圆搬运机器人设计》机械毕业设计案例,围绕整机结构布局、机械臂运动形式和传动系统展开,分析晶圆自动上下料设备的结构设计思路。 整机采用圆柱坐标型布局,设计为四自由度结构,主要包括机身组件、大臂组件、小臂组件、直线导轨、驱动传动机构及末端执行器。底座升降采用同步带与滚珠丝杠组合传动,大臂回转和小臂伸缩由同步带机构驱动,末端执行器通过减速电机与同步带实现旋转,利用吸盘完成晶圆吸附与搬运。 根据说明书,设计指标包括额定负载3 kg(不含末端夹具体)、最大臂展700~1400 mm、升降范围300 mm,以及适用于直径不大于φ300 mm晶圆的搬运需求。设计计算涉及滚珠丝杠选型、伺服电机计算、同步带传动校核、轴系强度校核及轴承和键的校核,体现了从总体方案到核心零部件设计的完整思路。 本案例适合机械设计制造及其自动化、工业机器人、半导体设备结构设计等专业的同学参考。欢迎收藏交流,也欢迎在评论区讨论:你更关注机械臂的伸缩传动、升降机构,还是末端吸盘的结构设计?
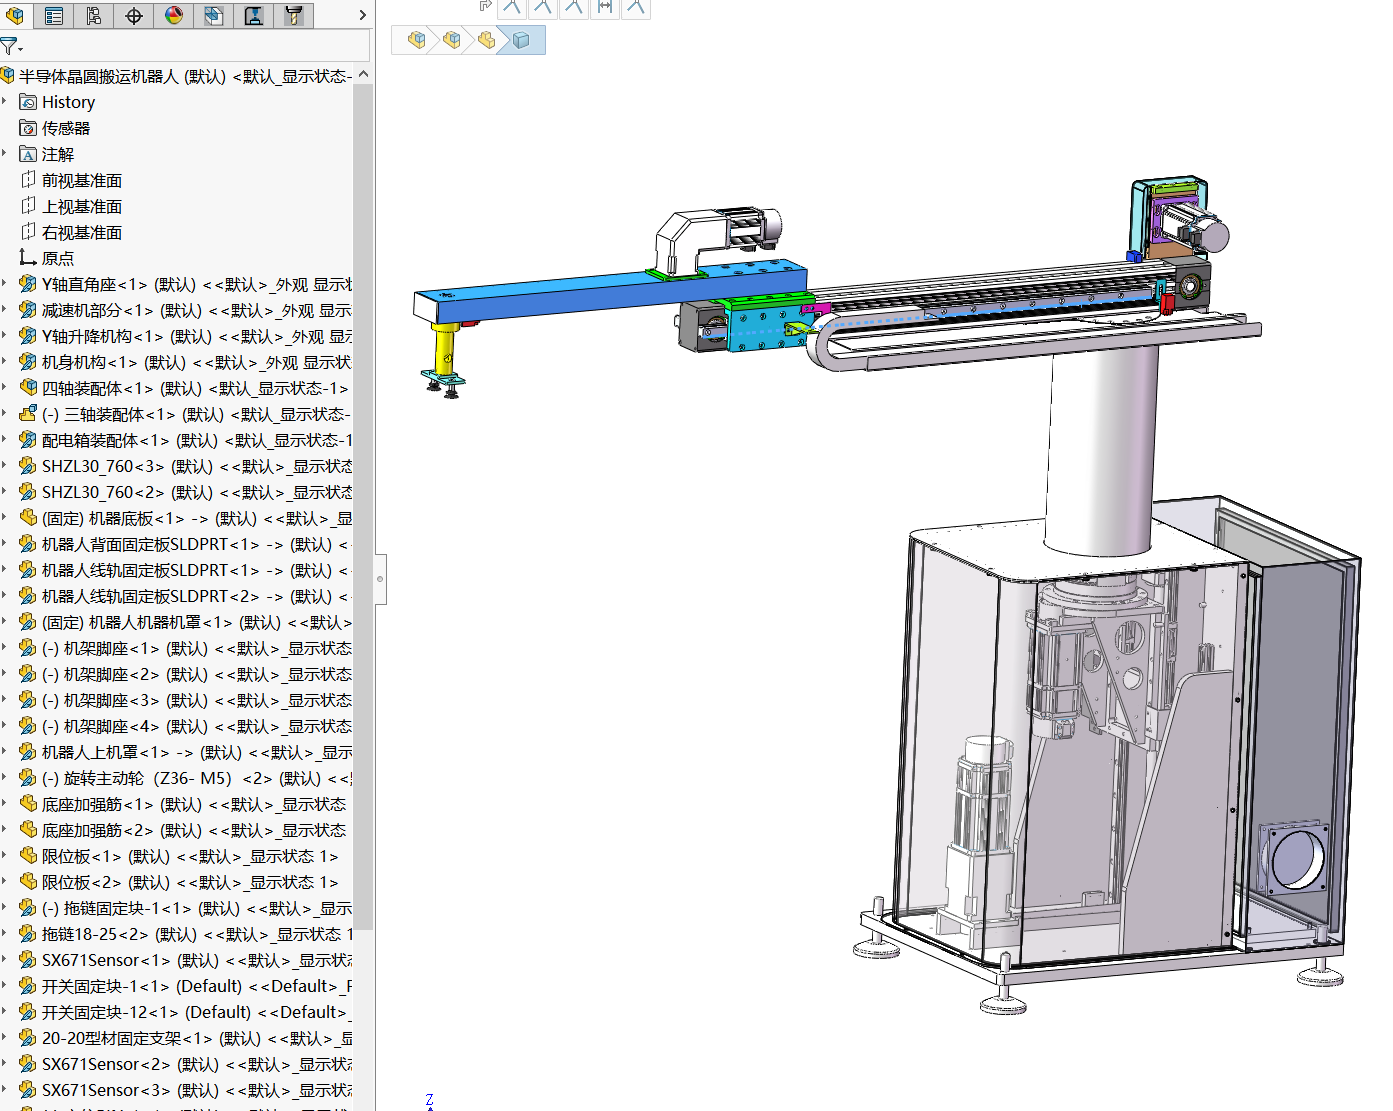
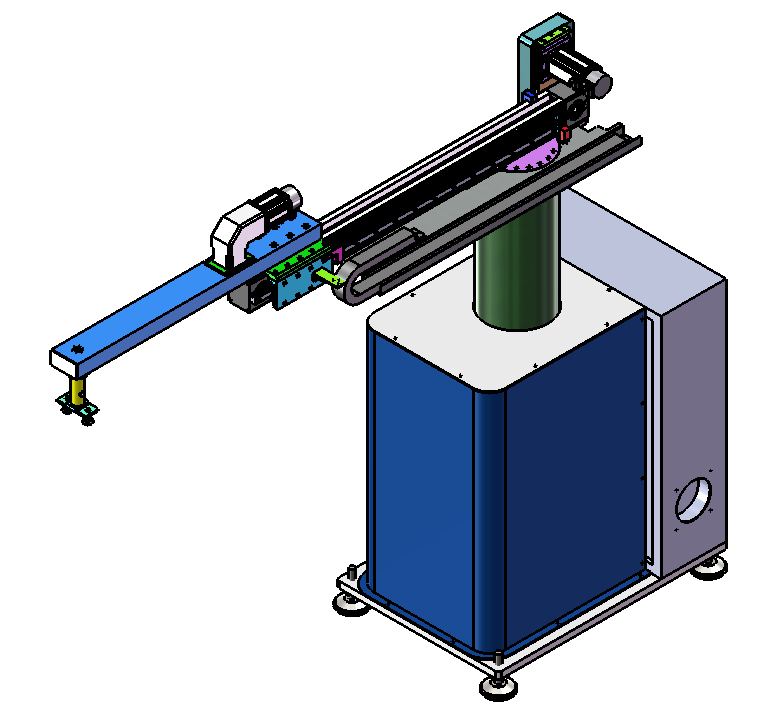
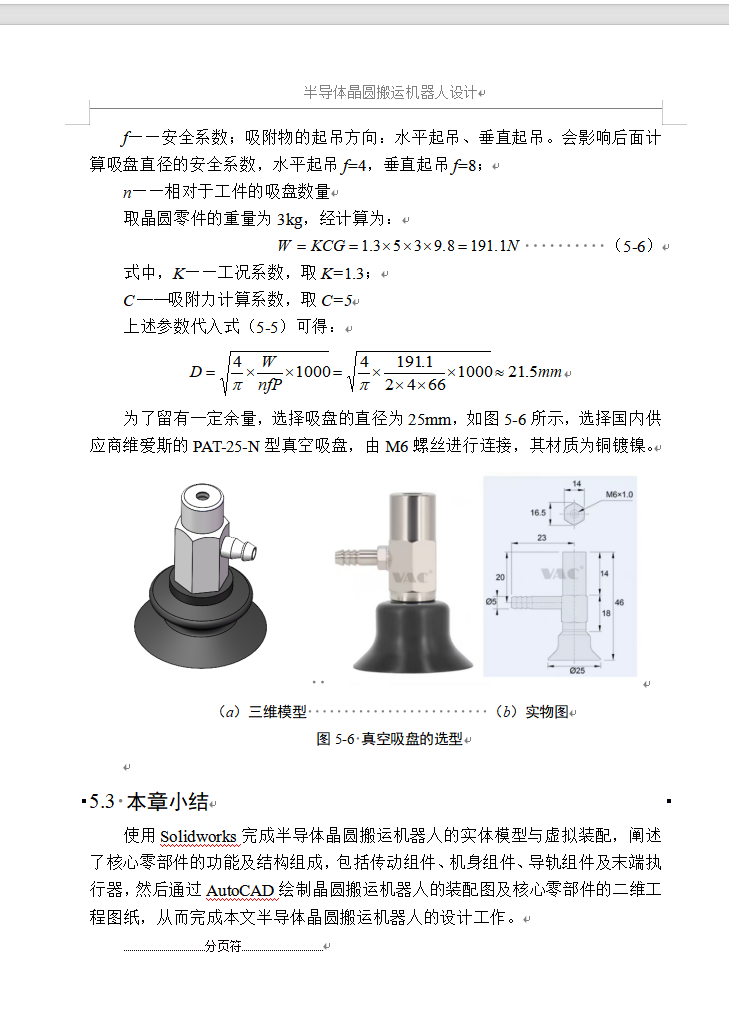
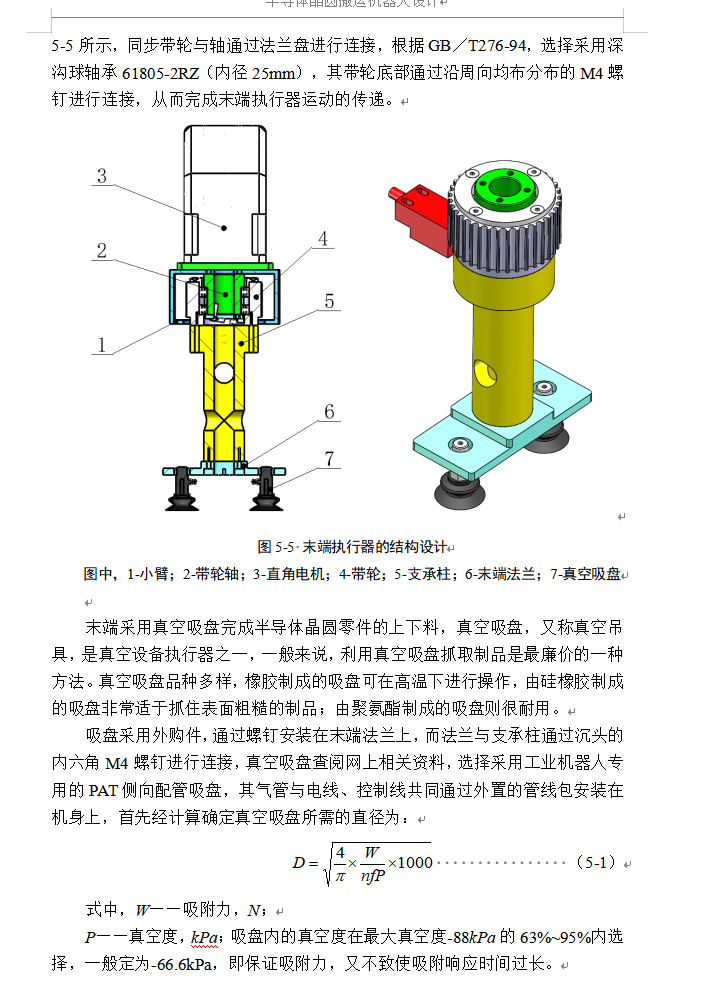
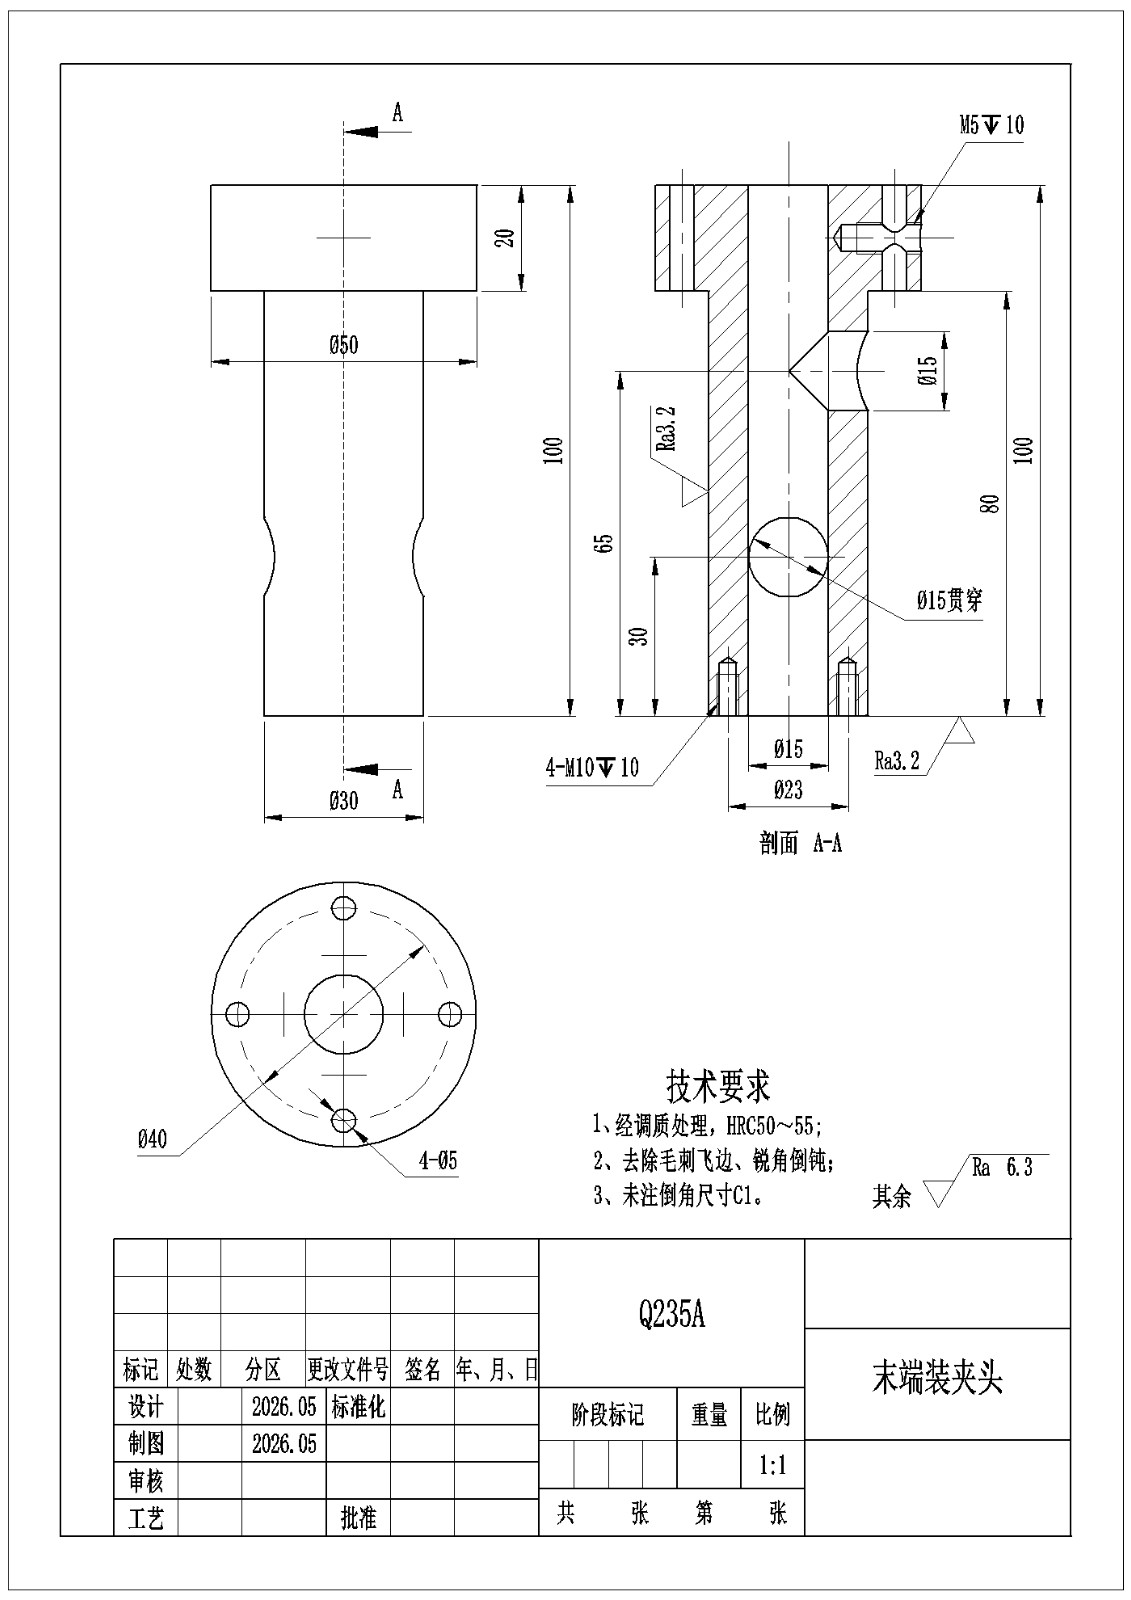
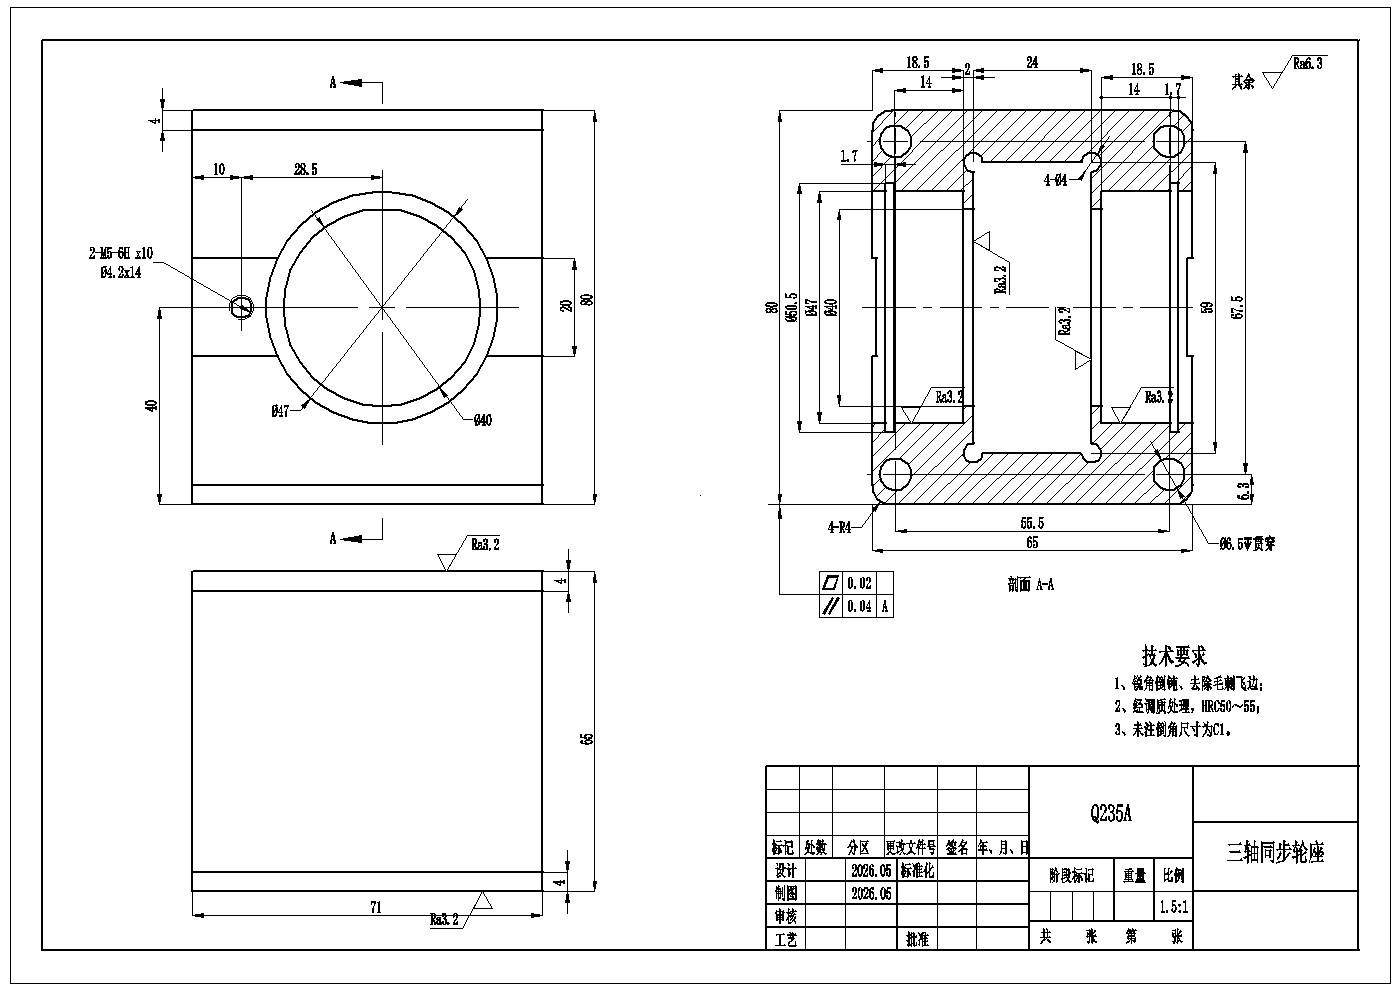
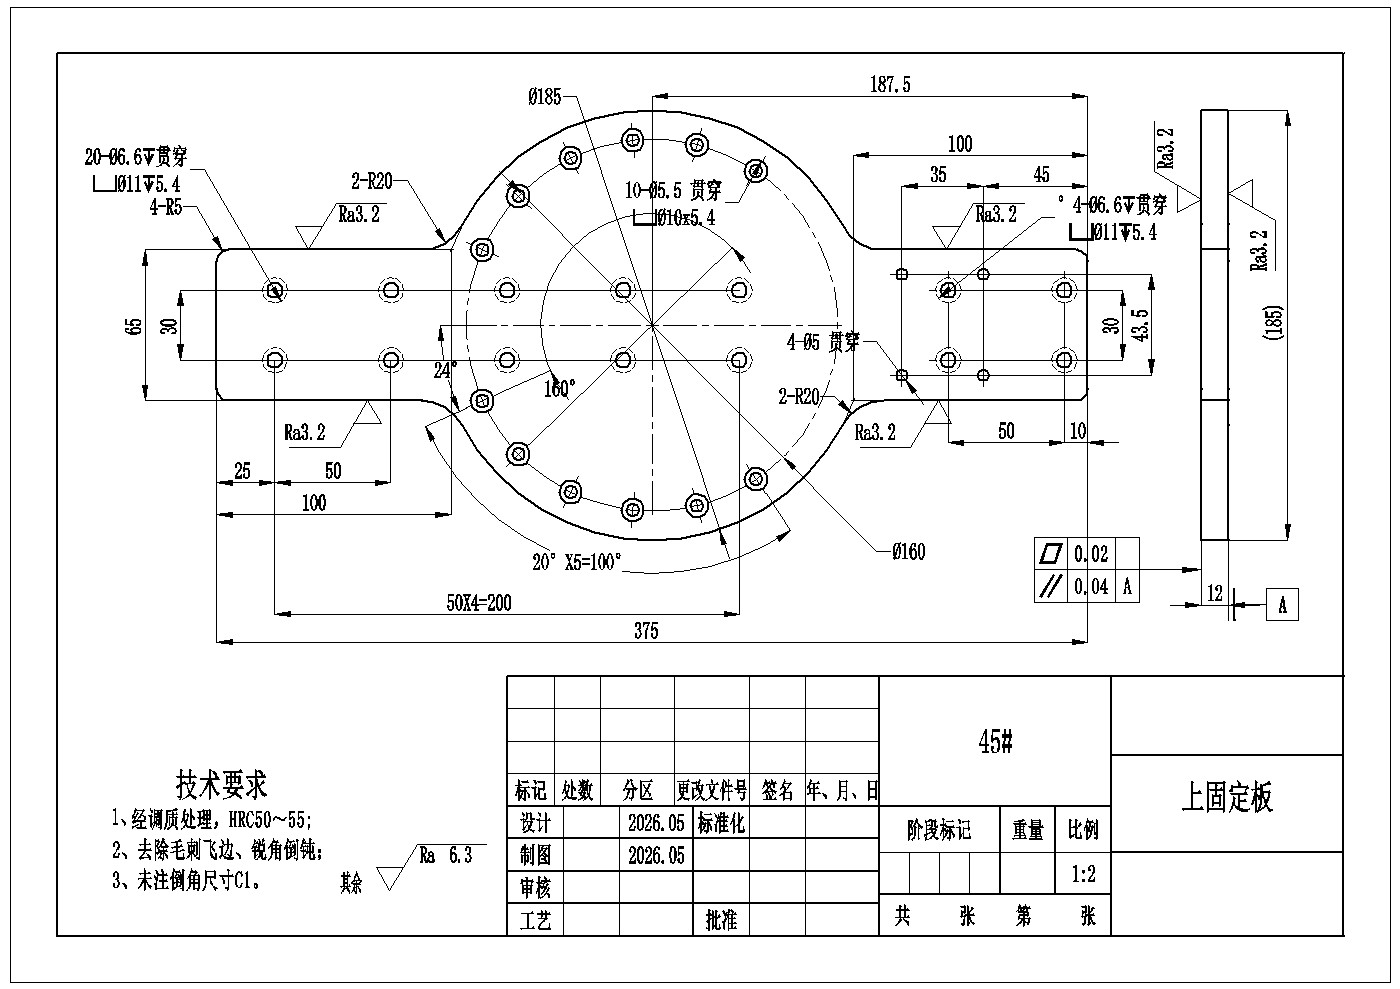
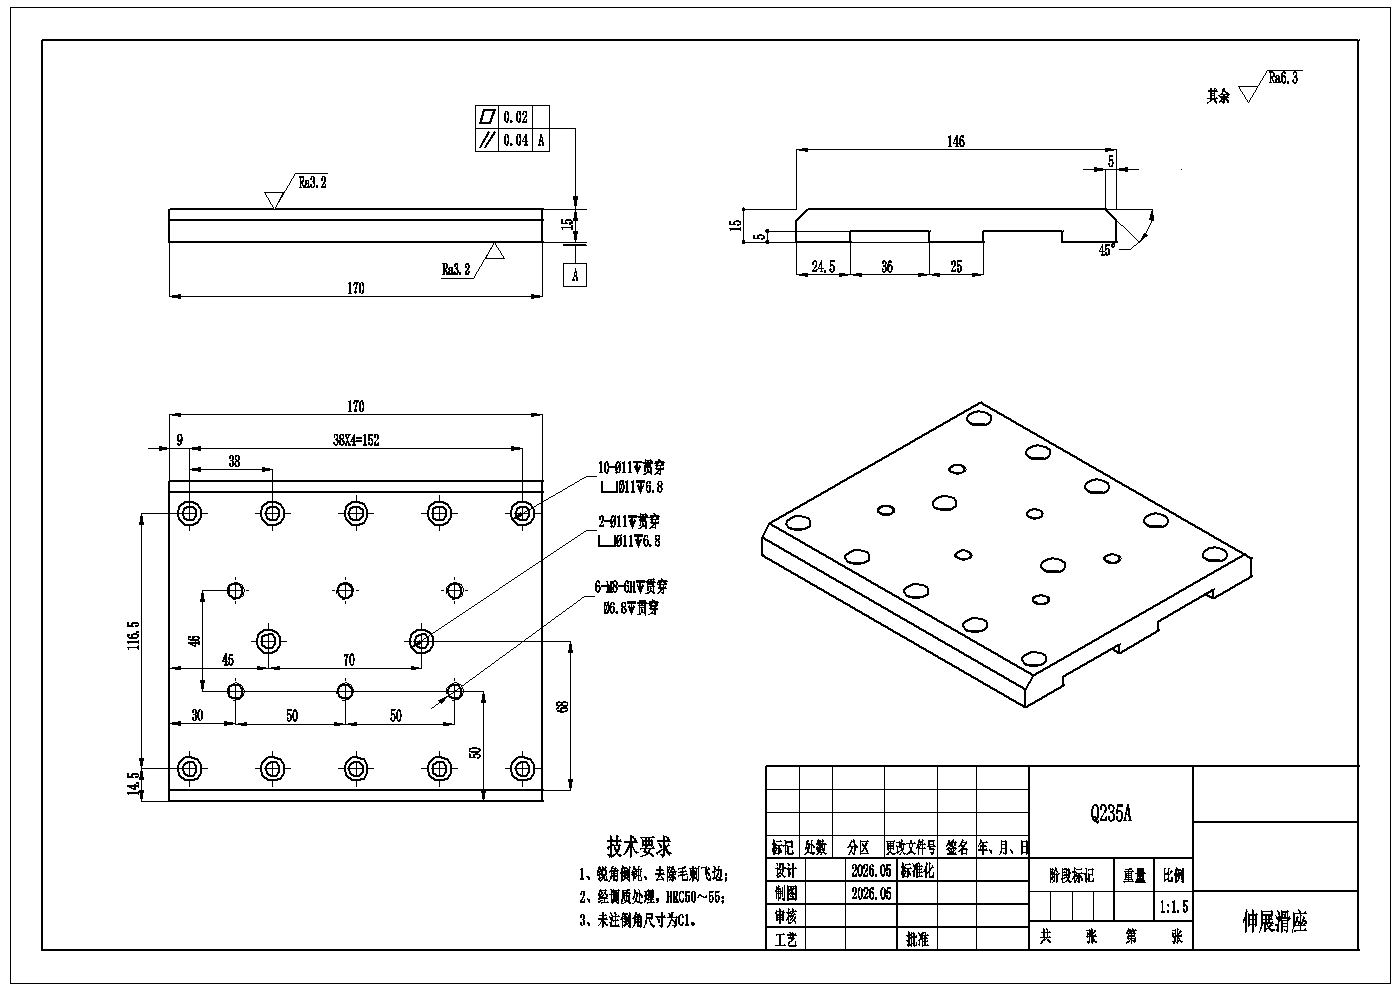
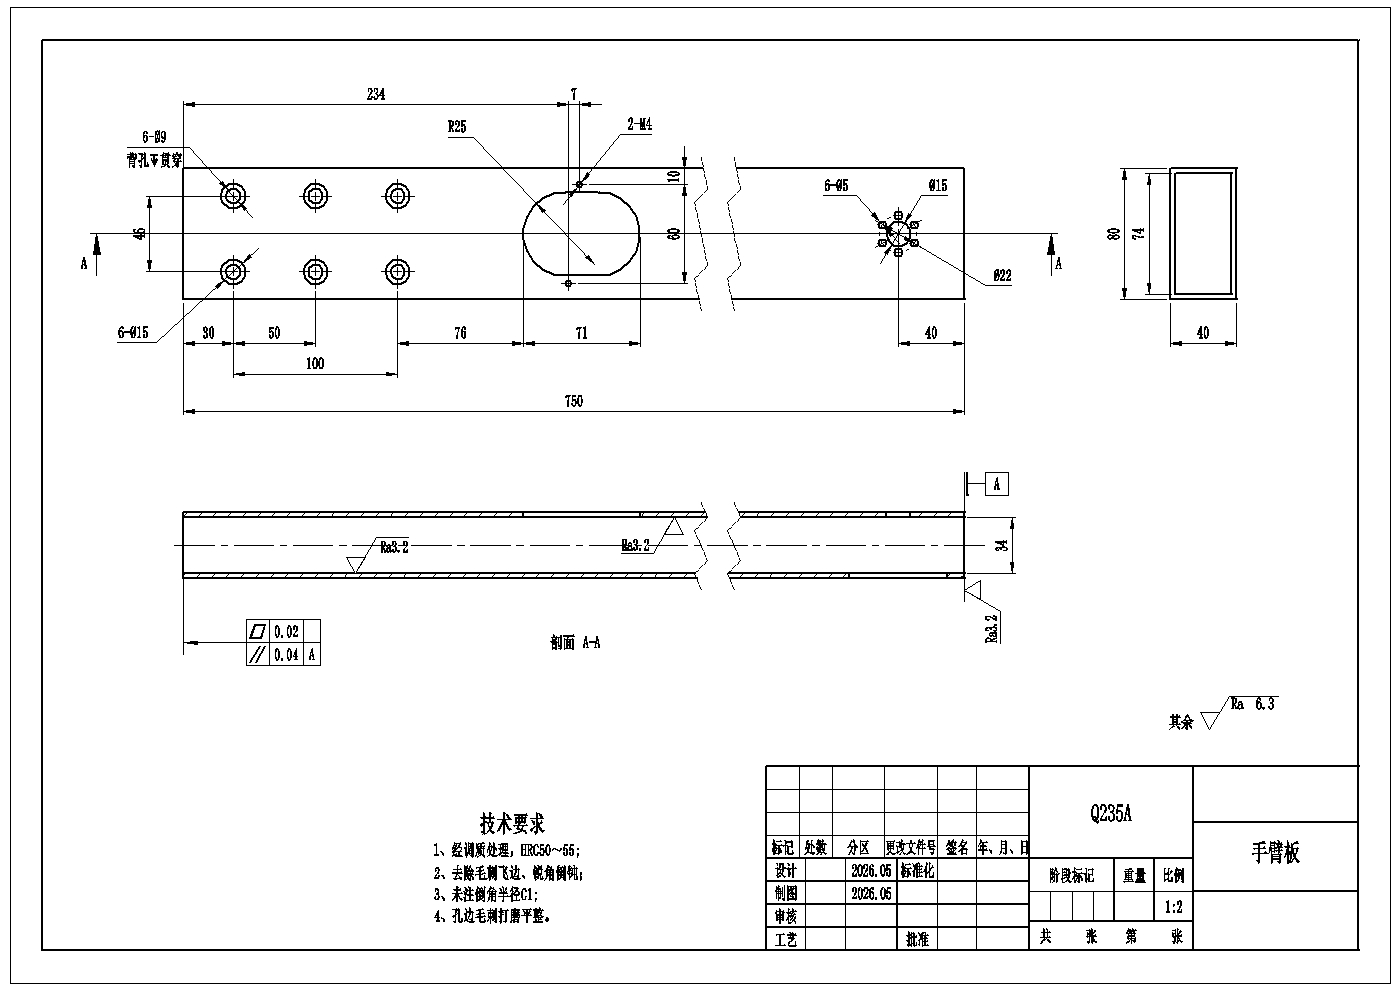
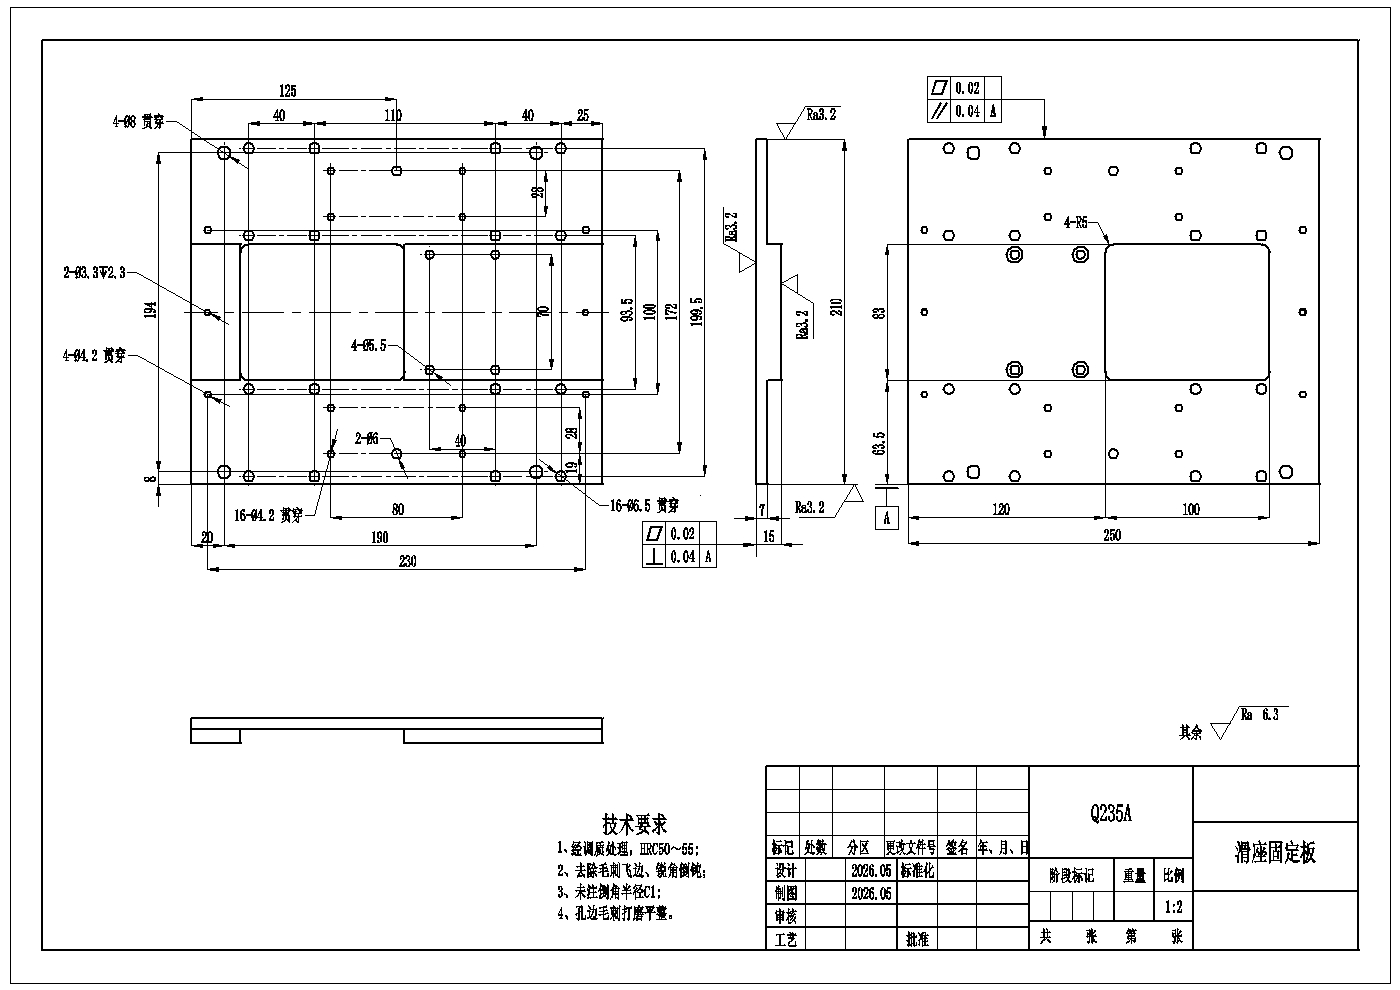
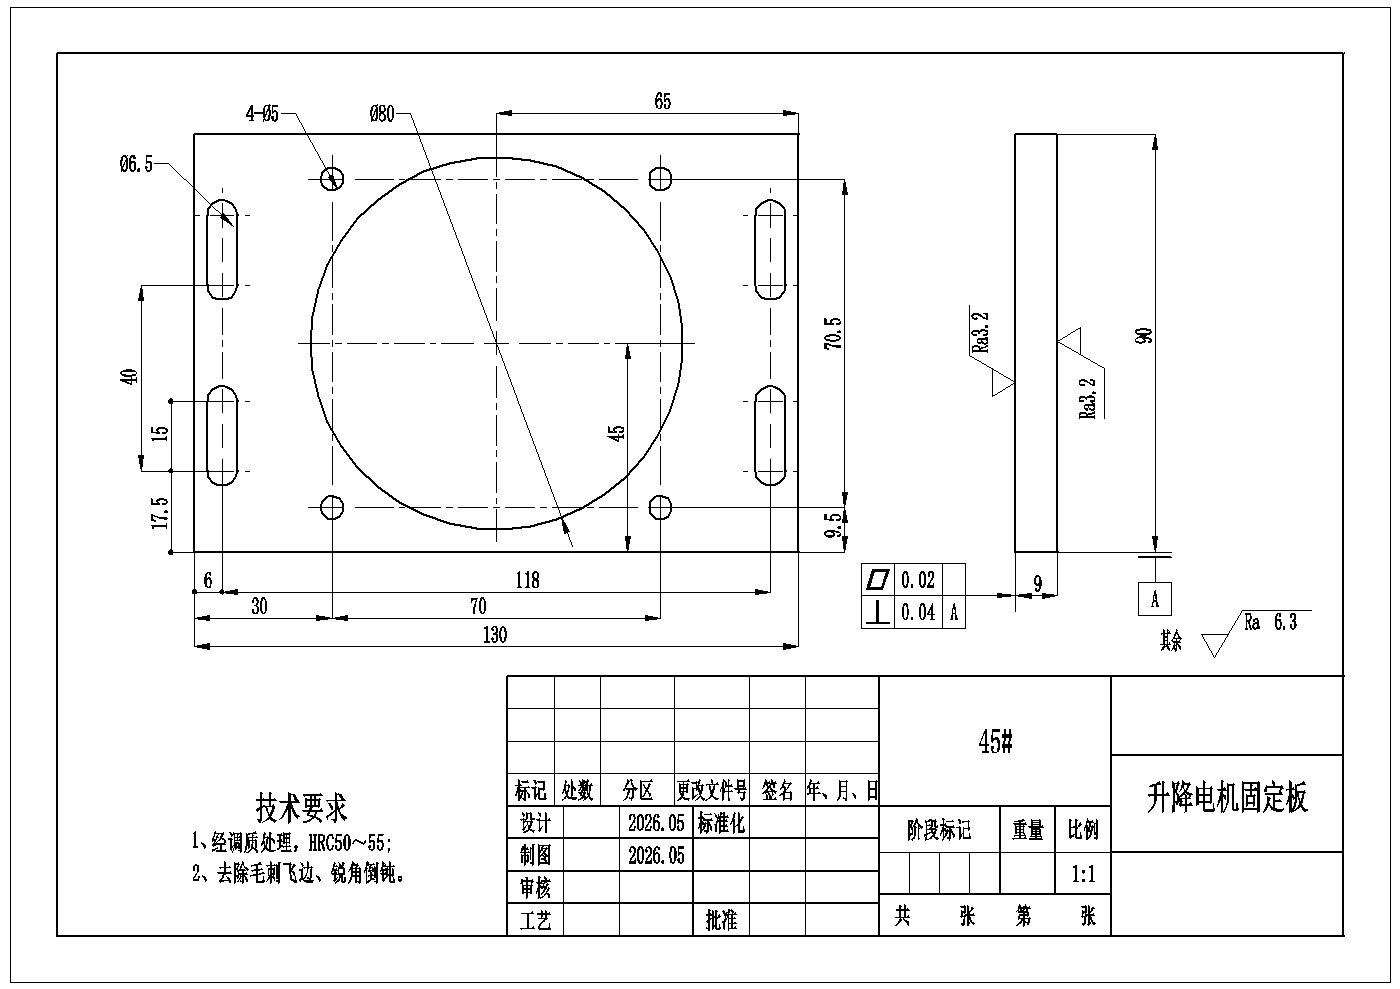
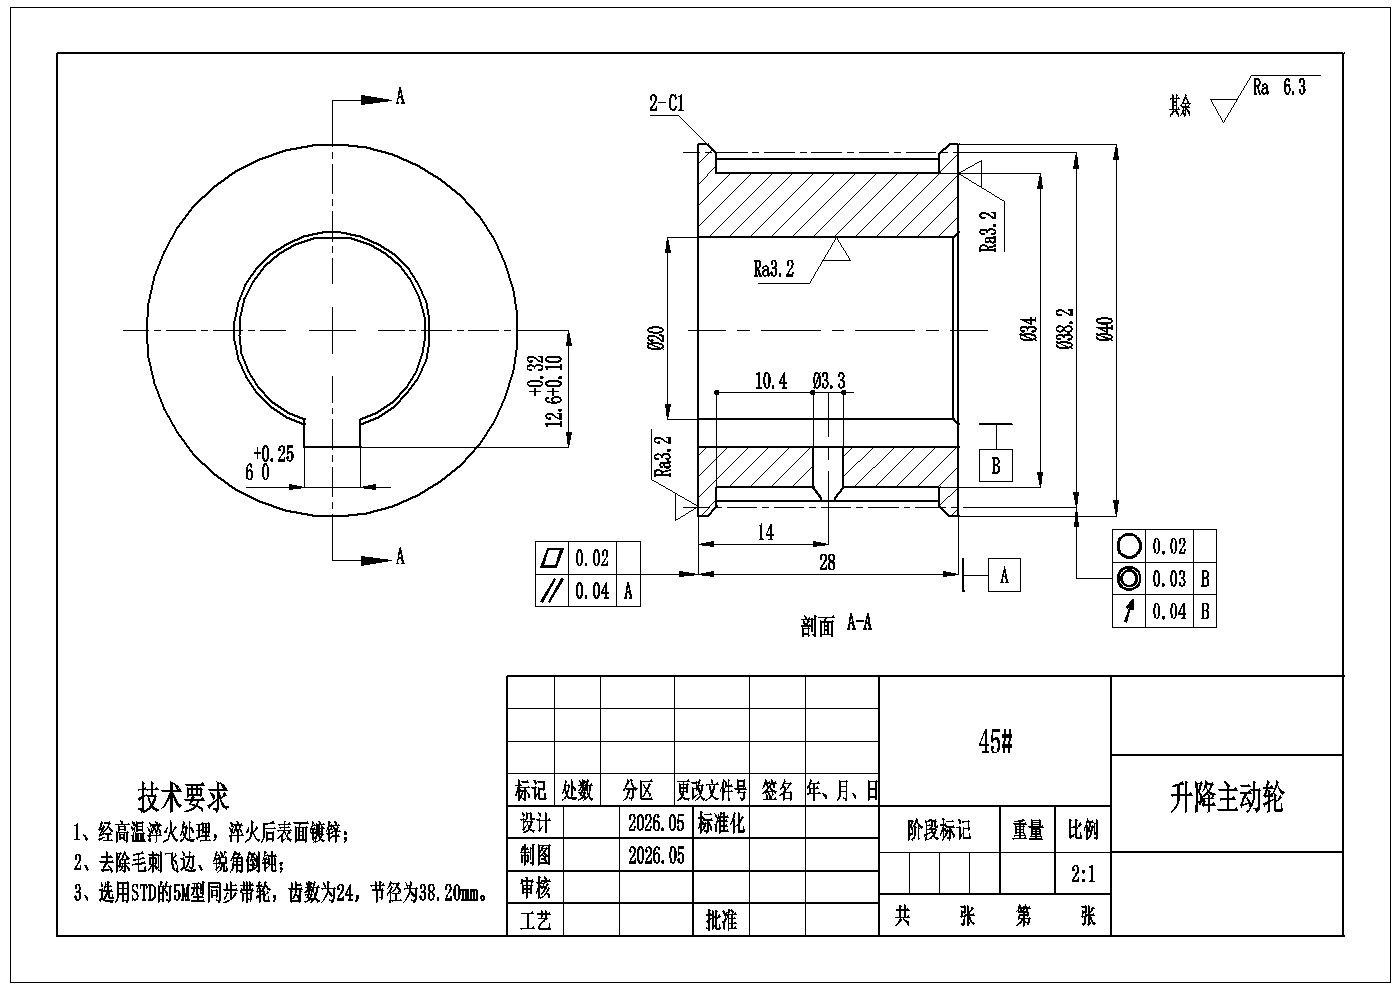
下载地址
网盘地址:https://pan.baidu.com/s/1i_ccg95ej4L71pXWQZiq_A
提取码:**** 获取提取码
相关推荐
-
轴的设计计算参考公式
 2023-07-08 978
-
29542字硕士毕业论文韩少功的小说创作与湘西民间文学文化
 2023-07-10 181
-
11904字开题报告专业学位研究生论文开题报告——XX市商业银行农业企业贷款风险管理问题及对策研究
 2023-07-10 80
-
农业机械化概念界定与理论基础,农业机械狭义定义简介
 2023-07-19 89
-
开题报告在线电磁钢轨探伤数据处理及信息管理方法研究
 2023-08-30 124
-
丝杠规格及选型
 2025-02-27 109
-
1机械设计强度校核常用计算公式
 2025-02-28 143
-
2025年统编版七年级道德与法治上册期末复习知识点考点背诵清单与教材活动课参考答案
 2025-09-02 92
-
2025年新教材统编版七年级上册《道德与法治》教材活动课参考答案(两份供参考)
 2025-09-02 161
-
2025年教科版小学三年级上册《科学》第一单元水第2课水沸腾了教学课件
 2025-09-02 79
作者:闻远设计
分类:非标机械电气自动化
价格:150光币
格式:网盘资源
时间:2026-10-24